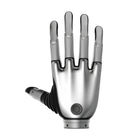
- أطراف أصابع تستشعر اللمس يحمل كل طرف من أطراف الأصابع الخمسة مستشعرًا سعويًا يقرأ الضغط والاحتكاك واتجاه القوة والتقارب، بدقة تمييز 0.1 نيوتن حتى 25 نيوتن.
- قبضة يضبطها اللمس يضبط التحكم التكيفي اللمسي تيار الأصابع وفق قراءات أطرافها، فينال الكوب الورقي وزجاجة الماء كلٌّ منهما القوة التي يحتاجها.
- استشعار قبل التلامس تلتقط قناة التقارب الجسم على بعد يصل إلى 1 سم من طرف الإصبع، وتُؤخذ عينات البيانات اللمسية بتردد 70 هرتز.
- 383 غرامًا وحمولة 20 كجم تزن اليد اليمنى 383 غرامًا لكنها تحمل 20 كجم على الأقل، بقوة قبض بالأصابع الخمسة لا تقل عن 50 نيوتن وقرص بقوة 15 نيوتن.
- 1 كيلوهرتز عبر EtherCAT يعمل EtherCAT مع CoE وPDO بتردد يصل إلى 1 كيلوهرتز، ويعمل RS-485 وCAN FD حتى 500 هرتز، بأي تغذية من 12 إلى 64 فولت.
- جاهزة لـ ROS والمحاكاة تعمل حزم SDK بلغتي Python وC/C++ على Linux وWindows وROS، مع نماذج URDF وMuJoCo وتحديثات البرنامج الثابت لاسلكيًا.


الوصف
BrainCo Revo 2 Touch اليمنى (XTR) يد روبوتية بيونية بارعة للجهة اليمنى من روبوت شبيه بالبشر أو لذراع روبوتية منفردة، مع مستشعر لمس سعوي في كل طرف إصبع. وتجمع 11 درجة حرية، ست منها مدفوعة بمحركات، في يد تزن 383 غرامًا بطول 160 مم من قاعدة الكف إلى طرف الإصبع الأوسط وعرض كف 78.5 مم.
يجمع كل مستشعر في طرف الإصبع البيانات عبر ست قنوات، ويقيس الضغط والاحتكاك واتجاه القوة والتقارب: القوة العمودية والمماسية حتى 25 نيوتن بدقة تمييز 0.1 نيوتن، واقتراب الجسم من مسافة تصل إلى 1 سم، بمعدل أخذ عينات 70 هرتز. وفي نمط التحكم التكيفي اللمسي تضبط اليد تيار الأصابع وفق هذه القراءات، فتقبض على الزجاجة بإحكام وعلى الكوب الورقي برفق. ويستخدم مثال القبض المفتوح بلغة Python من BrainCo البيانات نفسها لرصد التلامس وتقدير صلابة الجسم، فيقرص كتلة إسفنجية بإصبعين، ويمسك كوبًا ورقيًا بثلاثة، ويقبض على زجاجة ماء بالخمسة، وهو نقطة انطلاق جاهزة لأبحاث تعلّم القبض والتشغيل عن بُعد والتعامل مع الأجسام في المهام كثيفة التلامس.
وتحت المستشعرات تتطابق آلية Touch مع بقية سلسلة Revo 2: قبض لا يقل عن 50 نيوتن، وقرص 15 نيوتن، وحمولة 20 كجم، ودقة تكرار 0.1°، وانثناء كامل في 0.65 ث أو أقل. وتعمل اليد اليمنى Revo 2 Basic (XRR) عبر RS-485 أو CAN FD بجهد 12–28 فولت، وتضيف اليد اليمنى Revo 2 Pro (XER) واجهة EtherCAT ومدخل 12–64 فولت، فيما تحتفظ Touch بواجهات Pro وتضيف الاستشعار في أطراف الأصابع.
معرّف الجهاز الافتراضي لها هو 127، فتتشارك ناقلًا واحدًا مع اليد اليسرى Revo 2 Touch (XTL) المضبوطة على 126 دون إعادة عنونة. ويصل التحكم إلى 1 كيلوهرتز عبر EtherCAT و500 هرتز عبر RS-485 أو CAN FD، من خلال حزم SDK من BrainCo بلغتي Python وC/C++ على Linux وWindows وROS، مع نماذج URDF وMuJoCo للمحاكاة. وتضم العبوة اليد مع كابلات RS-485/CAN FD وEtherCAT والطاقة. ولروبوت Unitree H2، اطّلع على يد Revo 2 اللمسية المهيأة لروبوت H2، فيما تغطي بقية أيادينا الروبوتية البارعة علامات تجارية وتصاميم أخرى.
أبرز القدرات
- أطراف أصابع تستشعر اللمس: يحمل كل طرف من أطراف الأصابع الخمسة مستشعرًا سعويًا يقرأ الضغط والاحتكاك واتجاه القوة والتقارب، بدقة تمييز 0.1 نيوتن حتى 25 نيوتن.
- قبضة يضبطها اللمس: يضبط التحكم التكيفي اللمسي تيار الأصابع وفق قراءات أطرافها، فينال الكوب الورقي وزجاجة الماء كلٌّ منهما القوة التي يحتاجها.
- استشعار قبل التلامس: تلتقط قناة التقارب الجسم على بعد يصل إلى 1 سم من طرف الإصبع، وتُؤخذ عينات البيانات اللمسية بتردد 70 هرتز.
- 383 غرامًا وحمولة 20 كجم: تزن اليد اليمنى 383 غرامًا لكنها تحمل 20 كجم على الأقل، بقوة قبض بالأصابع الخمسة لا تقل عن 50 نيوتن وقرص بقوة 15 نيوتن.
- 1 كيلوهرتز عبر EtherCAT: يعمل EtherCAT مع CoE وPDO بتردد يصل إلى 1 كيلوهرتز، ويعمل RS-485 وCAN FD حتى 500 هرتز، بأي تغذية من 12 إلى 64 فولت.
- جاهزة لـ ROS والمحاكاة: تعمل حزم SDK بلغتي Python وC/C++ على Linux وWindows وROS، مع نماذج URDF وMuJoCo وتحديثات البرنامج الثابت لاسلكيًا.
الشراء عبر Robotix Market
تُورَّد هذه الوحدة جديدة عبر قنوات توزيع راسخة، وتُشحن إلى جميع أنحاء العالم مع ضمان الشركة المصنّعة. ويُنسَّق الدعم الفني مع شبكة الخدمة التابعة للشركة المصنّعة. ويُتفق على نطاق الاستخدام والتهيئة ومسؤوليات التجهيز للتشغيل ضمن عرض السعر، ولا يشمل سعر المنتج التركيب في موقعك.
فيديوهات المنتج الرسمية
الميزات
المواصفات
| العلامة التجارية | BrainCo |
|---|---|
| الطراز | Revo 2 Touch |
| رمز الإصدار | XTR (اليد اليمنى)؛ واليد اليسرى XTL |
| جهة اليد | يمنى |
| عدد الأصابع | 5 |
| درجات الحرية | 11 (6 نشطة و5 سلبية) |
| المحركات | 6 محركات عديمة النواة، ومُرمِّزات مغناطيسية، ووحدة تحكم مدمجة واحدة |
| المفاصل النشطة | انثناء الإبهام، وتبعيد/تقريب الإبهام، وانثناء السبابة والوسطى والبنصر والخنصر |
| نطاق الحركة | انثناء الإبهام 0–59°، وتبعيد/تقريب الإبهام 0–90°، وكل إصبع 0–81° |
| الوزن | 383 غرامًا (دون المعصم) |
| طول اليد (من قاعدة الكف إلى طرف الإصبع الأوسط) | 160 مم |
| أقصى عرض للكف | 78.5 مم |
| طول الإبهام | 92 مم |
| المعصم | قطر 38 مم، وارتفاع 13.5 مم |
| أقصى انفتاح (من الإبهام إلى السبابة) | 100 مم |
| قوة قبض الأصابع الخمسة | ≥ 50 نيوتن |
| قوة القرص | ≥ 15 نيوتن |
| أقصى حمولة | ≥ 20 كجم |
| دقة تكرار التحكم | 0.1° |
| زمن الانثناء/البسط | ≤ 0.65 ث |
| ضوضاء التشغيل | ≤ 50 ديسيبل على بعد 50 سم |
| الاستشعار اللمسي | وحدة سعوية في كل طرف من أطراف الأصابع الخمسة: الضغط، والاحتكاك، واتجاه القوة، والتقارب |
| نطاق قوة طرف الإصبع | قوة عمودية ومماسية حتى 25 نيوتن، بدقة تمييز 0.1 نيوتن، وخطأ خطية أقل من 5 % |
| نطاق التقارب | 0–1 سم |
| معدل أخذ العينات اللمسية | 70 هرتز |
| واجهات الاتصال | RS-485 (Modbus-RTU)، وCAN FD، وEtherCAT (CoE وPDO) |
| تردد الاتصال | حتى 500 هرتز عبر RS-485 أو CAN FD، وحتى 1 كيلوهرتز عبر EtherCAT |
| معرّف الجهاز الافتراضي | 127 (تستخدم اليد اليسرى 126)، قابل للضبط من 1 إلى 254 |
| جهد التغذية | 12–64 فولت |
| التيار عند 24 فولت | 115 مللي أمبير في السكون، و390 مللي أمبير في المتوسط دون حمل، و4.65 أمبير كحد أقصى |
| موصل الطاقة | XT30 |
| أنماط التحكم | التحكم في الموضع والسرعة والتيار؛ والتحكم المتتالي والتحكم الامتثالي؛ والتحكم التكيفي اللمسي |
| التثبيت على المعصم | 4 براغي M3 في ثقوب ملولبة بعمق 3.5 مم (لا يتجاوز عمق البراغي 3 مم) |
| الحماية | حماية من التيار الزائد وتوقف المحرك تحت الحمل وارتفاع الحرارة والتصادم |
| حزمة SDK | Python وC/C++ لأنظمة Linux وWindows وROS |
| نماذج المحاكاة | URDF (ROS 1 وROS 2) وMuJoCo |
| تحديثات البرنامج الثابت | لاسلكيًا (OTA) |
| المواد | سبيكة ألمنيوم بمواصفات الطيران والفضاء وبلاستيك صالح لملامسة الغذاء |
| بيئة التشغيل | من −10 إلى 40 °م، ورطوبة نسبية حتى 90 % |
| الألوان القياسية | Space Gray (الرمادي الفضائي)، Silver (الفضي) |
| محتويات العبوة | اليد، وكابل اتصال RS-485/CAN FD، وكابل اتصال EtherCAT، وكابل الطاقة |
| التثبيت على الروبوت | يُؤكَّد ضمن عرض السعر |
الصناعات
الأسئلة الشائعة
يبلغ سعر اليد البيونية اليمنى BrainCo Revo 2 Touch (XTR) في سوقك £4,640.
نعم، مستشعر سعوي واحد في كل طرف من أطراف الأصابع الخمسة. وتقيس هذه المستشعرات الضغط والاحتكاك واتجاه القوة والتقارب، مع قوة عمودية ومماسية حتى 25 نيوتن بدقة تمييز 0.1 نيوتن، وتوجّه التحكم التكيفي اللمسي في اليد.
الآلية والقوة واحدة في الإصدارات الثلاثة، ولا تملك الاستشعار في أطراف الأصابع والتحكم التكيفي اللمسي إلا Touch. وتضم Pro واجهات RS-485 وCAN FD وEtherCAT نفسها ومدخل 12–64 فولت دون مستشعرات، فيما تعمل Basic عبر RS-485 أو CAN FD بجهد 12–28 فولت.
تزن 383 غرامًا وتحمل 20 كجم على الأقل. وتبلغ قوة القبض بالأصابع الخمسة 50 نيوتن على الأقل، والقرص 15 نيوتن على الأقل، وينفتح الإبهام والسبابة بمسافة 100 مم بينهما.
تتصل عبر RS-485 (Modbus-RTU) أو CAN FD بتردد يصل إلى 500 هرتز، أو عبر EtherCAT بتردد يصل إلى 1 كيلوهرتز، بجهد 12–64 فولت، ويُثبَّت المعصم بأربعة براغي M3. وتدعم حزم SDK من BrainCo بلغتي Python وC/C++ أنظمة Linux وWindows وROS، ويُؤكَّد توافقها مع ذراعك أو روبوتك الشبيه بالبشر ضمن عرض السعر.
نعم، XTR هي اليد اليمنى. أضف اليد اليسرى Revo 2 Touch (XTL) لتحصل على زوج متطابق؛ وتأتي اليدان مضبوطتين على معرّفي الجهاز 127 و126، فتتشاركان ناقلًا واحدًا منذ البداية.
تمت مشاهدته مؤخراً
لم تشاهد أي منتجات بعد.