- حمولة 30 كجم لليد كاملة يحمل كل إصبع حتى 8 كجم واليد كاملة حتى 30 كجم، مع قوة قبض 50 نيوتن للأصابع الخمسة.
- 10 درجات حرية من ستة محركات تحرّك ستة محركات دقيقة عالية الإتقان انثناء الإبهام وتبعيده وانثناء كل إصبع، ويضيف كل إصبع مفصلًا سلبيًا.
- ثلاثة إصدارات يعمل Basic عبر RS-485 وCAN بجهد 9.5–28 فولت، ويضيف Touch مستشعرات لمس في أطراف الأصابع، ويعمل Advanced عبر RS-485 وCAN FD وEtherCAT بجهد 12–78 فولت.
- استشعار أطراف الأصابع في Touch تقيس مستشعراته الضغط العمودي وقوة القص واتجاه القوة والتقارب حتى 1 سم، من 0.1 نيوتن حتى 25 نيوتن قابلة للضبط، بتردد 50 هرتز أو أكثر.
- مصنّفة لـ 300,000 دورة للأصابع تحدد BrainCo عمر الأصابع بـ 300,000 دورة فتح وإغلاق، على هيكل من سبيكة ألمنيوم بمواصفات الطيران وبلاستيك صالح لملامسة الغذاء.
- SDK ونماذج ROS وMuJoCo تدعم حزمة SDK من BrainCo بلغتي Python وC/C++، وأداة سطح المكتب لنظامي Windows وUbuntu، ونموذج ROS URDF ونموذج MuJoCo أعمال التطوير والمحاكاة.

الوصف
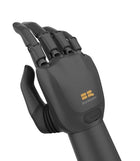
BrainCo Revo 1 هي يد BrainCo الروبوتية البيونية البارعة من الجيل الأول، يد بخمسة أصابع للجهة اليسرى أو اليمنى نشأت من أعمال الشركة في مجال الأيدي الاصطناعية. تمنحها ستة محركات دقيقة عالية الإتقان 10 درجات حرية، وتزن 545 غرامًا، ويبلغ طولها 183 مم من قاعدة الكف إلى طرف الإصبع الأوسط، وعرض كفها 86 مم.
وتكمن قوتها في الحمولة: 50 نيوتن عبر الأصابع الخمسة، وحتى 8 كجم على إصبع واحد و30 كجم لليد كاملة، مع انفتاح 113 مم بين الإبهام والسبابة ودقة تحكم 0.1 مم. وتساعدها ثلاثة مستويات لقوة القبض، والتحكم في الموضع والسرعة، ونمط توربو يعيد القبض بعد توقف المحرك تحت الحمل، على إمساك الأغراض الطرية أو المتحركة، وتصنّف BrainCo الأصابع لـ 300,000 دورة فتح وإغلاق. وهذا ما يجعلها يدًا متينة لمختبرات البحث وروبوتات التعليم ومشاريع واجهات الإنسان والآلة التي تقدّم الحمولة على أدنى كتلة.
تصنع BrainCo يد Revo 1 بثلاثة إصدارات. يتصل Basic عبر RS-485 ببروتوكول Modbus-RTU المفتوح أو عبر CAN، بجهد 9.5–28 فولت، مع قوة قرص 30 نيوتن للإصبع الواحد. ويضيف Touch مستشعرًا في كل طرف إصبع يقيس الضغط العمودي وقوة القص واتجاه القوة والتقارب حتى 1 سم، من 0.1 نيوتن حتى 25 نيوتن قابلة للضبط بدقة 5 % من كامل النطاق. أما Advanced فيعمل عبر RS-485 وCAN FD وEtherCAT بجهد 12–78 فولت. ويُؤكَّد الإصدار وجهة اليد والواجهة ضمن عرض السعر.
تضع الطرازات الأحدث Revo 2 Basic وRevo 2 Touch إحدى عشرة درجة حرية في 383 غرامًا وتحمل 20 كجم؛ أما Revo 1 فهي أثقل وتحمل أكثر. وتدعم حزمة SDK من BrainCo بلغتي Python وC/C++، وأداة سطح المكتب لنظامي Windows وUbuntu، ونموذج ROS URDF ونموذج MuJoCo أعمال التكامل والمحاكاة. وقارن بين الجيلين وبين أيادينا الروبوتية البارعة الأخرى.
أبرز القدرات
- حمولة 30 كجم لليد كاملة: يحمل كل إصبع حتى 8 كجم واليد كاملة حتى 30 كجم، مع قوة قبض 50 نيوتن للأصابع الخمسة.
- 10 درجات حرية من ستة محركات: تحرّك ستة محركات دقيقة عالية الإتقان انثناء الإبهام وتبعيده وانثناء كل إصبع، ويضيف كل إصبع مفصلًا سلبيًا.
- ثلاثة إصدارات: يعمل Basic عبر RS-485 وCAN بجهد 9.5–28 فولت، ويضيف Touch مستشعرات لمس في أطراف الأصابع، ويعمل Advanced عبر RS-485 وCAN FD وEtherCAT بجهد 12–78 فولت.
- استشعار أطراف الأصابع في Touch: تقيس مستشعراته الضغط العمودي وقوة القص واتجاه القوة والتقارب حتى 1 سم، من 0.1 نيوتن حتى 25 نيوتن قابلة للضبط، بتردد 50 هرتز أو أكثر.
- مصنّفة لـ 300,000 دورة للأصابع: تحدد BrainCo عمر الأصابع بـ 300,000 دورة فتح وإغلاق، على هيكل من سبيكة ألمنيوم بمواصفات الطيران وبلاستيك صالح لملامسة الغذاء.
- SDK ونماذج ROS وMuJoCo: تدعم حزمة SDK من BrainCo بلغتي Python وC/C++، وأداة سطح المكتب لنظامي Windows وUbuntu، ونموذج ROS URDF ونموذج MuJoCo أعمال التطوير والمحاكاة.
يُقدَّم هذا الطراز بناءً على عرض سعر، إذ تؤثر التهيئة والملحقات ونطاق التكامل وجدول التسليم جميعها في المبلغ النهائي، لذا يُؤكَّد السعر لكل مشروع على حدة بدلًا من إدراجه.
الشراء عبر Robotix Market
تُورَّد هذه الوحدة جديدة عبر قنوات توزيع راسخة، وتُشحن إلى جميع أنحاء العالم مع ضمان الشركة المصنّعة. ويُنسَّق الدعم الفني مع شبكة الخدمة التابعة للشركة المصنّعة. ويُتفق على نطاق الاستخدام والتهيئة ومسؤوليات التجهيز للتشغيل ضمن عرض السعر، ولا يشمل سعر المنتج التركيب في موقعك.
فيديوهات المنتج الرسمية
الميزات
المواصفات
| العلامة التجارية | BrainCo |
|---|---|
| الطراز | Revo 1 |
| الإصدارات | Basic (MRL1/MRR1)، وTouch (MTL1/MTR1)، وAdvanced (MEL2/MER2) |
| جهة اليد | يسرى أو يمنى، تُؤكَّد ضمن عرض السعر |
| عدد الأصابع | 5 |
| درجات الحرية | 10 (6 نشطة و4 سلبية) |
| المشغلات | 6 محركات دقيقة عالية الإتقان |
| نطاق الحركة | انثناء الإبهام 0–55°، وتبعيد/تقريب الإبهام 0–90°، وكل إصبع 0–70° |
| الوزن | 545 غرامًا |
| طول اليد (من قاعدة الكف إلى طرف الإصبع الأوسط) | 183 مم |
| أقصى عرض للكف | 86 مم |
| طول الإبهام (من الطرف إلى قاعدة الكف) | 100 مم |
| المعصم | قطر 48 مم، وارتفاع 24 مم |
| أقصى انفتاح (من السبابة إلى الإبهام) | 113 مم |
| قوة قبض الأصابع الخمسة | 50 نيوتن |
| قوة القرص بإصبع واحد | 30 نيوتن (Basic وTouch)، و20 نيوتن (Advanced) |
| حمولة الإصبع الواحد | 8 كجم |
| حمولة اليد كاملة | 30 كجم |
| دقة التحكم | 0.1 مم |
| زمن فتح/إغلاق الإصبع | 0.85 ث (Basic وTouch)، و0.95 ث (Advanced) |
| العمر التشغيلي للأصابع | 300,000 دورة فتح وإغلاق |
| المستشعرات | مستشعرات الموضع والتيار |
| الاستشعار اللمسي (Touch) | مستشعرات في أطراف الأصابع للضغط العمودي وقوة القص واتجاه القوة والتقارب |
| النطاق اللمسي (Touch) | 0–25 نيوتن (قابل للضبط)، وأدنى قوة 0.1 نيوتن، ودقة 5 % من كامل النطاق، وعتبة حمل زائد ≥ 50 نيوتن |
| نطاق استشعار التقارب (Touch) | 0–1 سم |
| معدل الاتصال اللمسي (Touch) | ≥ 50 هرتز |
| واجهات الاتصال | RS-485 (Modbus-RTU) وCAN في Basic وTouch؛ وRS-485 وCAN FD وEtherCAT في Advanced |
| جهد التغذية | 9.5–28 فولت (Basic وTouch)، و12–78 فولت (Advanced) |
| أقصى تيار | 3 أمبير (Basic وTouch)، و5 أمبير عند 24 فولت (Advanced) |
| التحكم | تحكم في الموضع والسرعة، وثلاثة مستويات لقوة القبض، ونمط توربو لإعادة القبض |
| الحماية | حماية من توقف المحرك تحت الحمل، وحماية من الاهتزاز والسقوط |
| معرّف الجهاز الافتراضي | 1، قابل للضبط من 1 إلى 254 |
| حزمة SDK والأدوات | حزمة SDK بلغتي Python وC/C++؛ وأداة سطح مكتب لنظامي Windows وUbuntu |
| نماذج المحاكاة | ROS URDF وMuJoCo |
| المواد | سبيكة ألمنيوم بمواصفات الطيران وبلاستيك صالح لملامسة الغذاء |
| درجة حرارة التشغيل | من −10 إلى 40 °م |
| التثبيت على الروبوت | يُؤكَّد ضمن عرض السعر |
الصناعات
الأسئلة الشائعة
تُقدَّم بناءً على عرض سعر، ويُؤكَّد الإصدار وجهة اليد والكمية والتسليم لكل مشروع على حدة.
عشر درجات من ستة محركات. للإبهام انثناء مدفوع (0–55°) وتبعيد/تقريب مدفوع (0–90°)؛ ولكل من الأصابع الأربعة الأخرى مفصل انثناء مدفوع (0–70°) ومفصل سلبي.
يستخدم Basic واجهتي RS-485 وCAN بجهد 9.5–28 فولت. وTouch هو Basic مع مستشعرات لمس في أطراف الأصابع. أما Advanced فيضيف CAN FD وEtherCAT، ويعمل بجهد 12–78 فولت، ويقرص بقوة 20 نيوتن لكل إصبع بدلًا من 30 نيوتن.
حتى 30 كجم لليد كاملة و8 كجم لإصبع واحد، مع قوة قبض 50 نيوتن للأصابع الخمسة. وتزن اليد 545 غرامًا.
Revo 2 هي الخليفة الأخف: 383 غرامًا مع 11 درجة حرية وحمولة 20 كجم، مقابل 545 غرامًا و10 درجات حرية و30 كجم في Revo 1.
RS-485 مع Modbus-RTU وCAN في Basic وTouch، وRS-485 وCAN FD وEtherCAT في Advanced، وجميعها مع حزمة SDK من BrainCo بلغتي Python وC/C++. وتصنع BrainCo يدًا يسرى ويدًا يمنى، وتُؤكَّد الجهة ضمن عرض السعر.
تمت مشاهدته مؤخراً
لم تشاهد أي منتجات بعد.