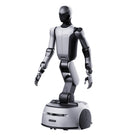
- Humanoide com rodas de tamanho real 176 cm de altura, 44 graus de liberdade e dois braços antropomórficos, numa base com rodas que se desloca a uma velocidade de até 2 m/s.
- Manuseamento em toda a amplitude espacial Flexão bidirecional com rotação da cintura de ±170°, mesmo dentro de uma passagem de 0,8 m; uma elevação de 0–0,4 m proporciona um espaço de trabalho de 0–1,8 m com uma carga útil de 15 kg.
- Mãos destras industriais de 4.ª geração Manipulação com precisão submilimétrica na triagem, na montagem de componentes e na preensão em múltiplos cenários, apoiada num sistema de dados de inteligência incorporada sim-to-real.
- Sensores táteis e de força Uma matriz de 6 sensores táteis e um sensor de força de seis eixos em cada pulso; preensão de 7,5 kg por mão e de 1 kg com os dedos.
- Visão estereoscópica binocular como a do olho humano Um sistema binocular passivo, exclusivamente RGB, instalado na cabeça gera em tempo real mapas de profundidade densos e de alta precisão, com estimativa de profundidade estereoscópica por aprendizagem profunda.
- Equilíbrio dinâmico semelhante ao humano O controlo de movimento baseado em aprendizagem mantém o robô em equilíbrio por si só em terrenos complexos, para uma colaboração segura entre pessoas e robôs.
- UBTECH Co-Agent Um modelo multimodal de grande escala, de ponta a ponta, assente na estrutura ROSA, para a compreensão de intenções, o planeamento de tarefas, a utilização de ferramentas e a deteção e o tratamento de anomalias.
- Interação por voz e materiais avançados Interação por voz com LLM, ecrã facial circular de 4 polegadas, matriz de quatro microfones e dois altifalantes; liga de alumínio de qualidade aeroespacial, compósito rígido-flexível e estrutura principal impressa em 3D.


Descrição
O UBTECH Cruzr S2 é o robô humanoide com rodas de tamanho real da UBTECH Robotics: um corpo de 176 cm com 44 graus de liberdade, dois braços antropomórficos e mãos destras industriais de 4.ª geração, montado numa base com rodas que se desloca a uma velocidade de até 2 m/s. Foi concebido para a triagem e o manuseamento de materiais, a montagem em linhas de produção, a preparação de encomendas em armazém, a transferência de artigos farmacêuticos e o serviço de guia, em fábricas, armazéns, supermercados, hospitais, farmácias e salas de exposições.
É o corpo simétrico com flexão bidirecional que dá ao robô o seu alcance. A cintura roda ±170°, mesmo dentro de uma passagem de 0,8 m, e inclina-se de +90° a −35°. Uma elevação do corpo de 0–0,4 m alarga o espaço de trabalho dos braços desde o nível do chão até 1,8 m, com uma carga útil de 15 kg. As mãos destras, apoiadas num sistema de dados de inteligência incorporada sim-to-real (da simulação para o mundo real), alcançam uma manipulação com precisão submilimétrica na triagem, na montagem de componentes e na preensão em múltiplos cenários. Contam com uma matriz de 6 sensores táteis, um sensor de força de seis eixos em cada pulso e uma capacidade de preensão de 7,5 kg por mão e de 1 kg com os dedos.
O Cruzr S2 vê o que o rodeia com uma visão estereoscópica binocular semelhante à do olho humano: um sistema binocular passivo, exclusivamente RGB, instalado na cabeça, recorre à estimativa de profundidade estereoscópica por aprendizagem profunda para gerar em tempo real mapas de profundidade densos e de alta precisão. As câmaras olho de peixe e RGB na cabeça, as câmaras de profundidade RGBD no peito e na base e os radares na parte dianteira e traseira da base completam a perceção. O controlo de movimento baseado em aprendizagem mantém-no em equilíbrio por si só em terrenos complexos, para uma colaboração segura entre pessoas e robôs.
É gerido pelo UBTECH Co-Agent, que a UBTECH descreve como o primeiro agente industrial do mundo para robôs humanoides: um modelo multimodal de grande escala, de ponta a ponta, assente na estrutura ROSA, com perceção autónoma, raciocínio, gestão de memória e modelos específicos para a compreensão de intenções, o planeamento de tarefas, a utilização de ferramentas e o tratamento de anomalias. Para interagir com as pessoas, dispõe de interação por voz com LLM, um ecrã facial circular de 4 polegadas, uma matriz de quatro microfones e dois altifalantes. A UBTECH não publica os dados de bateria, autonomia e peso, que são confirmados no orçamento.
Características
Especificações
| Marca | UBTECH |
|---|---|
| Modelo | Cruzr S2 |
| Tipo de robô | Robô humanoide com rodas de tamanho real |
| Altura | 176 cm |
| Graus de liberdade | 44 (corpo inteiro) |
| Velocidade de deslocação | Até 2 m/s |
| Equilíbrio | Controlo de movimento baseado em aprendizagem; autoequilíbrio em terrenos complexos |
| Rotação da cintura | ±170°, inclusive dentro de uma passagem de 0,8 m |
| Inclinação da cintura | De +90° a −35° (flexão bidirecional) |
| Amplitude de elevação | 0–0,4 m |
| Espaço de trabalho | 0–1,8 m |
| Carga útil | 15 kg |
| Braços | Dois braços antropomórficos |
| Graus de liberdade dos braços e das mãos | 11, conforme indicado na ficha da UBTECH dos braços duplos e das mãos destras |
| Mãos | Mãos destras industriais de 4.ª geração × 2 |
| Sensores táteis | Matriz de 6 sensores táteis |
| Sensores de força | Sensor de força de seis eixos × 2, nos pulsos |
| Preensão com uma mão | 7,5 kg |
| Preensão com os dedos | 1 kg |
| Visão estereoscópica | Visão estereoscópica binocular passiva, exclusivamente RGB, na cabeça |
| Câmaras | Olho de peixe × 2 e RGB × 2 na cabeça; RGBD × 2 no peito e na base |
| Radar | Radar × 2, na parte dianteira e traseira da base |
| Ecrã facial | Ecrã LED circular de 4 polegadas |
| Voz | Interação por voz com LLM; matriz de quatro microfones; 2 altifalantes |
| Agente de IA | UBTECH Co-Agent: modelo multimodal de grande escala, de ponta a ponta, assente na estrutura ROSA |
| Materiais | Compósito heterogéneo rígido-flexível; liga de alumínio de qualidade aeroespacial; estrutura principal impressa em 3D; fibra de alta elasticidade tricotada em 3D |
| Portas | Gigabit Ethernet, USB 3.0; porta de carregamento rápido |
| Comandos | Interruptor de alimentação; botão de paragem de emergência |
| Bateria, autonomia e peso | Não publicados pela UBTECH; a confirmar no orçamento |
Setores
Brochura do produto

UBTECH Cruzr S2 – Brochura do produto
A brochura Robotix Market com todas as funcionalidades e a ficha técnica completa – para guardar, imprimir ou reencaminhar.
Transferir a brochura (PDF)Perguntas frequentes
O UBTECH Cruzr S2 custa £91,150 no seu mercado. Para encomendas em quantidade ou para um projeto, contacte-nos para um orçamento empresarial.
A UBTECH indica quatro cenários de aplicação: fábricas inteligentes (triagem e manuseamento de materiais, montagem em linhas de produção), retalho e supermercados (preparação de encomendas em armazém, assistência nas compras), hospitais e farmácias (transferência de artigos farmacêuticos, dispensa de medicamentos) e salas de exposições (receção de visitantes, serviço de guia e interação de entretenimento). A UBTECH oferece também serviços personalizados para outras tarefas.
Movimenta uma carga útil de 15 kg num espaço de trabalho de 0–1,8 m, graças a uma elevação do corpo de 0–0,4 m e a uma cintura que se inclina de +90° a −35°. Cada mão destra agarra até 7,5 kg, e os dedos até 1 kg.
Um sistema de visão estereoscópica binocular passivo, exclusivamente RGB, instalado na cabeça gera mapas de profundidade densos em tempo real. As câmaras olho de peixe e RGB na cabeça, as câmaras RGBD no peito e na base e os radares na parte dianteira e traseira da base completam a perceção.
O Cruzr 1S é o robô de serviço da UBTECH baseado na nuvem, pensado para acolhimento, orientação e promoção. O Cruzr S2 é um humanoide com rodas de tamanho real, com 176 cm, 44 graus de liberdade e mãos destras industriais de 4.ª geração, concebido tanto para o manuseamento, a triagem e a montagem como para o serviço de guia.
Sim. A Robotix Market envia para todo o mundo. Cada Cruzr S2 é adquirido novo através de canais de distribuição estabelecidos e inclui a garantia total do fabricante UBTECH; o apoio técnico é coordenado com a rede de assistência do fabricante.
Vistos recentemente
Ainda não visualizou nenhum produto.