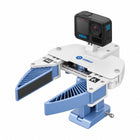
- Verzamelen zonder robot De handgrijper legt demonstraties vast aan een werkbank, in een keuken of in een magazijngang.
- Hetzelfde zicht voor mens en robot De handgrijper en de grijper op de robot delen het camerastandpunt en het vingerontwerp.
- Groothoekvideo in 5,3K Een GoPro Hero 12 neemt op met 60 fps, een beeldveld van 155° en een ingebouwde IMU.
- Tracking van de 6D-pose Visueel-inertiële SLAM op basis van ORB-SLAM3 volgt de grijper en annoteert elke sessie.
- Van data tot inzet De software verzorgt verzamelen, kalibreren, trainen en uitrollen, met een SDK en een Docker-omgeving.
- Tot 4.000 demonstraties per dag Dobot noemt die doorvoer bij een snelle werkwijze, afhankelijk van de taak.

Beschrijving
De Dobot PocketGo verzamelt trainingsdata voor robots zonder de robot. Een operator voert een taak uit met een handgrijper waarop een camera zit, waar de taak zich ook afspeelt, en het systeem registreert wat de grijper zag en precies hoe hij bewoog. Een identieke grijper op een Dobot-arm gebruikt die data vervolgens om de vaardigheid te leren en te herhalen, volgens de behaviour-cloningaanpak van onderzoekssystemen zoals UMI.
De kit bevat twee grijpersets, één voor in de hand om op te nemen en één op de robot om policies uit te voeren, met hetzelfde camerastandpunt en hetzelfde vingerontwerp, zodat wat een model van mensen leert, overdraagbaar is naar de robot. De opname verloopt via een GoPro Hero 12 in 5,3K bij 60 fps, met een beeldveld van 155°, HyperSmooth 6.0-stabilisatie en een ingebouwde IMU. Visueel-inertiële SLAM op basis van ORB-SLAM3 volgt de 6D-pose van de grijper en annoteert elke sessie automatisch.
De software dekt de volledige pipeline: verzamelen, kalibreren, verwerken van SLAM-trajecten, trainen en uitrollen, met een SDK voor doorontwikkeling en een Docker-omgeving voor eigen onderzoek. Dobot noemt een doorvoer van maximaal 4.000 demonstraties per dag, afhankelijk van de taakduur en de werkwijze, en de grijper hanteert objecten tot 2 kg.
Voor de inzet is een arm uit de Nova- of CR-serie van Dobot nodig, die apart wordt verkocht. Voor het trainen is een GPU nodig: de optionele mini-AI-computer (Intel i9 met een RTX-GPU van 11 GB VRAM of meer) of uw eigen workstation. Video in hoge resolutie van duizenden demonstraties vraagt bovendien om ruime opslagcapaciteit.
Belangrijkste mogelijkheden
- Verzamelen zonder robot: De handgrijper legt demonstraties vast aan een werkbank, in een keuken of in een magazijngang.
- Hetzelfde zicht voor mens en robot: De handgrijper en de grijper op de robot delen het camerastandpunt en het vingerontwerp.
- Groothoekvideo in 5,3K: Een GoPro Hero 12 neemt op met 60 fps, een beeldveld van 155° en een ingebouwde IMU.
- Tracking van de 6D-pose: Visueel-inertiële SLAM op basis van ORB-SLAM3 volgt de grijper en annoteert elke sessie.
- Van data tot inzet: De software verzorgt verzamelen, kalibreren, trainen en uitrollen, met een SDK en een Docker-omgeving.
- Tot 4.000 demonstraties per dag: Dobot noemt die doorvoer bij een snelle werkwijze, afhankelijk van de taak.
Kopen via Robotix Market
Dit product wordt nieuw ingekocht via gevestigde distributiekanalen en wereldwijd geleverd met de fabrieksgarantie. Technische ondersteuning wordt afgestemd met het eigen servicenetwerk van de fabrikant. Inzetomvang en configuratie worden vóór verzending afgesproken, en de productprijs omvat geen installatie op uw locatie.
Kenmerken
Specificaties
| Merk | Dobot |
|---|---|
| Model | PocketGo |
| Artikelnummer | 1200000404 |
| Producttype | Draagbaar platform voor het verzamelen van demonstratiedata met één arm |
| Grijperkits | Handkit en eindeffectorkit voor op de robot |
| Laadvermogen grijper | Tot 2 kg |
| Camera | GoPro Hero 12, 5,3K bij 60 fps, beeldveld van 155°, HyperSmooth 6.0, ingebouwde IMU |
| Posetracking | Visueel-inertiële SLAM (ORB-SLAM3), 6D-pose |
| Software | Verzamelen, kalibreren, verwerken van SLAM-trajecten, trainen en uitrollen |
| Ontwikkeling | SDK voor doorontwikkeling, Docker-omgeving |
| Doorvoer | Tot 4.000 demonstraties per dag, afhankelijk van de taakduur en de werkwijze |
| Compatibele robots | Dobot Nova- en CR-serie (niet meegeleverd) |
| Optionele computer | Mini-AI-computer, Intel i9 met RTX-GPU (11 GB VRAM of meer), niet meegeleverd |
| Garantie | 12 maanden fabrieksgarantie |
| Inhoud van de verpakking | Handgrijperkit, grijperkit voor op de robot, GoPro-camera, softwarestack, SDK en Docker-omgeving |
Sectoren
Veelgestelde vragen
Nee. De data wordt verzameld met de handgrijper. Een robot is nodig om de getrainde policy in te zetten.
Armen uit de Nova- en CR-serie van Dobot, die apart worden verkocht.
Visueel-inertiële SLAM op basis van ORB-SLAM3 volgt de 6D-pose van de grijper aan de hand van camera- en IMU-gegevens.
Nee. Een mini-AI-computer met een Intel i9 en een RTX-GPU is optioneel, of u traint de modellen op uw eigen GPU-workstation.
Dobot noemt maximaal 4.000 demonstraties per dag, afhankelijk van de taakduur en de werkwijze.
Het Dobot PocketGo dataverzamelplatform kost in uw markt £5,300. Voor volume- of projectbestellingen kunt u contact met ons opnemen voor een zakelijke offerte.
Recent bekeken
Je hebt nog geen producten bekeken.