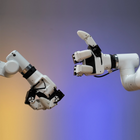
- Mano sinistra e destra insieme Una coppia abbinata per configurazioni a due bracci, anziché una mano singola.
- Tre dita, sei articolazioni Un pollice e due dita contrapposte su ogni mano, azionati da sei servomotori digitali.
- Controllo di coppia, velocità e posizione Ogni servo supporta il controllo di corrente, posizione e velocità, con dieci livelli di coppia fino al carico nominale di 500 g.
- Feedback di stato a 100 Hz Lo stato di presa viene letto in tempo reale tramite RS-485, per la raccolta di dati sul movimento della mano.
- Python, ROS1 e ROS2 Una libreria di driver su PyPI con supporto per la simulazione in RViz, oltre a protocolli seriali e di controllo dei motori aperti.
- Quattro modalità di presa Pressione con un dito, pizzico a due dita, serraggio a due dita e presa a tre dita.


Descrizione
Si tratta di una coppia abbinata — una mano sinistra e una mano destra — della myGripper H100, la mano a tre dita ad alta destrezza di Elephant Robotics per i suoi robot myCobot Pro 630 e serie Mercury. Una coppia è ciò che serve a una configurazione a due bracci, come un Mercury a doppio braccio o due bracci Pro 630 che lavorano fianco a fianco.
Ogni mano ha tre dita — un pollice e due dita contrapposte — con sei articolazioni mobili azionate da sei servomotori digitali. Ogni servo supporta il controllo di corrente, posizione e velocità, così una presa può essere impostata tramite coppia in uscita, velocità di movimento e posizione assoluta, invece di limitarsi ad aprire e chiudere. Dieci livelli di coppia regolano la presa fino al carico nominale di 500 g, e ogni mano si apre su una corsa di 0–130 mm.
È progettata per la ricerca e la didattica. La mano comunica il proprio stato di presa in tempo reale tramite RS-485 a 100 Hz, il che la rende adatta alla raccolta di dati sul movimento della mano — posizioni articolari, traiettorie e stati di presa — per l'apprendimento per imitazione e per rinforzo. Elephant Robotics fornisce una libreria di driver Python su PyPI con supporto per ROS1, ROS2 e RViz, e i protocolli seriali e di controllo dei motori sono aperti per i Suoi sviluppi.
Ogni mano pesa 780 g, è alimentata a 24 V e 2 A tramite un connettore circolare M8 a 8 pin e si fissa al braccio con viti. Il myCobot 320 e gli altri bracci Elephant non figurano nell'elenco di compatibilità: verifichi quindi il Suo braccio prima di ordinare.
Capacità principali
- Mano sinistra e destra insieme: Una coppia abbinata per configurazioni a due bracci, anziché una mano singola.
- Tre dita, sei articolazioni: Un pollice e due dita contrapposte su ogni mano, azionati da sei servomotori digitali.
- Controllo di coppia, velocità e posizione: Ogni servo supporta il controllo di corrente, posizione e velocità, con dieci livelli di coppia fino al carico nominale di 500 g.
- Feedback di stato a 100 Hz: Lo stato di presa viene letto in tempo reale tramite RS-485, per la raccolta di dati sul movimento della mano.
- Python, ROS1 e ROS2: Una libreria di driver su PyPI con supporto per la simulazione in RViz, oltre a protocolli seriali e di controllo dei motori aperti.
- Quattro modalità di presa: Pressione con un dito, pizzico a due dita, serraggio a due dita e presa a tre dita.
Acquistare tramite Robotix Market
Questa unità è acquistata nuova attraverso canali di distribuzione consolidati e viene spedita in tutto il mondo con la garanzia completa del produttore. Il supporto tecnico è coordinato con la rete di assistenza del produttore stesso. Ambito di impiego, configurazione e responsabilità di messa in servizio sono concordati nell'ambito del preventivo — il prezzo del prodotto non comprende l'installazione presso la sede del cliente.
Caratteristiche
Specifiche
| Marca | Elephant Robotics |
|---|---|
| Modello | myGripper H100, coppia mano sinistra + mano destra |
| Codice articolo | 4010700098 |
| Tipo di prodotto | Mano a tre dita ad alta destrezza |
| Confezione | Una mano sinistra e una mano destra |
| Dita (per mano) | 3 |
| Articolazioni mobili (per mano) | 6 |
| Motori (per mano) | 6 servomotori digitali con controllo di corrente, posizione e velocità |
| Carico nominale (per mano) | 500 g |
| Regolazione della coppia | 10 livelli |
| Corsa (diametro) | 0–130 mm |
| Velocità di movimento | 60° al secondo per articolazione |
| Peso (per mano) | 780 g |
| Durata nominale (cicli) | Da confermare in fase di preventivo |
| Interfaccia elettrica | Connettore circolare M8 a 8 pin |
| Alimentazione | 24 V, 2 A |
| Interfaccia di comunicazione | RS-485 |
| Frequenza di comunicazione | Comunicazione ad alta frequenza a 100 Hz (valore nominale oltre 50 Hz) |
| Protocollo | MODBUS, formato dati esadecimale, 8N1 |
| Baud rate predefinito | 115200 |
| Chip di controllo principale | ESP32, dual-core a 240 MHz, 600 DMIPS, 520 KB di SRAM, Wi-Fi, Bluetooth dual-mode |
| Programmazione | Libreria di driver Python (PyPI), ROS1, ROS2, simulazione RViz |
| Montaggio | Fissaggio a vite |
| Ambiente operativo | Temperatura e pressione normali |
| Modelli compatibili | myCobot Pro 630, serie Mercury |
| Contenuto della confezione | Mani a tre dita ad alta destrezza sinistra e destra; cavo con connettori circolari a 8 pin su entrambe le estremità; cavo di prolunga; modulo da USB a 485; connettore circolare a 8 pin con cavo di prolunga da 2 m; cavo dati USB |
| Numero di set di cavi per la coppia | Da confermare in fase di preventivo |
Settori industriali
Domande frequenti
Di due: una myGripper H100 sinistra e una destra, fornite insieme come coppia con il codice Elephant Robotics 4010700098.
Sul myCobot Pro 630 e sulla serie Mercury. Gli altri bracci Elephant, compreso il myCobot 320, non figurano nell'elenco di compatibilità.
Un carico nominale di 500 g, con dieci livelli di coppia per regolare la forza di presa, su una corsa di apertura di 0–130 mm.
Con la libreria di driver Python di Elephant Robotics pubblicata su PyPI, che legge angoli articolari, posizioni degli encoder e dati di velocità. Sono supportati ROS1, ROS2 e la simulazione in RViz, e il protocollo MODBUS su RS-485 è aperto per il Suo codice.
La coppia Elephant Robotics myGripper H100 mano sinistra + mano destra costa £1,205 nel Suo mercato.
Pressione con un dito, pizzico a due dita, serraggio a due dita e presa a tre dita, oltre a gesti come il pollice alzato o un saluto con la mano in collaborazione con il robot.
Elephant Robotics myGripper H100 mano sinistra + mano destra
- Prezzo di listino
- £1,205.00
- Prezzo scontato
Visualizzati di recente
Non hai ancora visualizzato alcun prodotto.