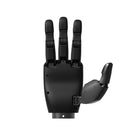
- 528 tapintási egység Egy kézen 528 ITPU többdimenziós tapintási egység található, így a kéz fogás közben érzékeli az érintkezést.
- 0,1 N-os erőszabályozás Az ujjhegyerő 0,1 N-os lépésekben szabályozható, amit a PaXini a kényes anyagmozgatáshoz tervezett.
- 9 szabadságfokból 5 aktív Öt motor mozgat kilenc ízületet egy négyujjas bionikus szerkezetben, amely megfog, csippent, nyom és forgat.
- 4 kg teherbírás Egy kéz legfeljebb 4 kg-ot bír el, és legfeljebb 10 cm átmérőjű tárgyakat fog át.
- Nyitás és zárás 1 s alatt Egy teljes nyitás-zárás 1 s-ig tart, fél másodperccel rövidebb ideig, mint a DexH13 esetében.
- Könnyű kompozit szerkezet A nagy szilárdságú kompozit anyagok könnyen tartják a kezet, ami az azt hordozó karnak kedvez.
- EtherCAT és Modbus Mindkét protokoll támogatott a robotvezérlőkhöz és a PLC-alapú automatizálási cellákhoz.


Leírás
A Paxini DexH5 a PaXini kompakt, négyujjas, tapintásérzékelős ügyes robotkeze 9 szabadságfokkal, amelyek közül 5 aktív, és egyetlen kézbe integrált 528 ITPU többdimenziós tapintási egységgel. A kétpofás megfogó és a teljes ötujjas kéz között helyezkedik el: elegendő ízülete van ahhoz, hogy tárgyakat megfogjon, csippentsen, nyomjon és forgasson, és minden fogásnál tapintási visszajelzést ad.
Az ujjhegyerőt 0,1 N pontossággal szabályozza, amit a PaXini a kényes műveletekhez tervezett. A nagy szilárdságú kompozit anyagok és a bionikus, többízületes felépítés könnyen tartja a kezet, az öt aktív ízületet pedig vasmag nélküli (coreless) motorok hajtják. Egy kéz legfeljebb 4 kg-ot bír el, legfeljebb 10 cm átmérőjű tárgyakat fog át, és 1 s alatt végez egy teljes nyitás-zárást.
Az EtherCAT és a Modbus a robotvezérlőkhöz és az automatizálási cellákhoz kapcsolja a gyártásban, a logisztikában és a kutatásban. A tömeget, a tápfeszültséget, a kéz oldalát és az Ön karjára való rögzítést az árajánlatban erősítjük meg.
A Paxini DexH13 ehhez 8 MP-es kéz-szem kamerát, 16 szabadságfokot (13 aktív), 1140 tapintási egységet és 5 kg-os teherbírást ad, a Paxini GMH18 pedig öt ujjra, 18 szabadságfokra és 20 kg-os teherbírásra lép tovább. Hasonlítsa össze őket további ügyes robotkezeinkkel.
Fő képességek
- 528 tapintási egység: Egy kézen 528 ITPU többdimenziós tapintási egység található, így a kéz fogás közben érzékeli az érintkezést.
- 0,1 N-os erőszabályozás: Az ujjhegyerő 0,1 N-os lépésekben szabályozható, amit a PaXini a kényes anyagmozgatáshoz tervezett.
- 9 szabadságfokból 5 aktív: Öt motor mozgat kilenc ízületet egy négyujjas bionikus szerkezetben, amely megfog, csippent, nyom és forgat.
- 4 kg teherbírás: Egy kéz legfeljebb 4 kg-ot bír el, és legfeljebb 10 cm átmérőjű tárgyakat fog át.
- Nyitás és zárás 1 s alatt: Egy teljes nyitás-zárás 1 s-ig tart, fél másodperccel rövidebb ideig, mint a DexH13 esetében.
- Könnyű kompozit szerkezet: A nagy szilárdságú kompozit anyagok könnyen tartják a kezet, ami az azt hordozó karnak kedvez.
- EtherCAT és Modbus: Mindkét protokoll támogatott a robotvezérlőkhöz és a PLC-alapú automatizálási cellákhoz.
Ezt a modellt árajánlat alapján kínáljuk. A konfiguráció, a tartozékok, az integráció terjedelme és a szállítási ütemezés mind befolyásolja a végösszeget, ezért az árat projektenként erősítjük meg, és nem listaáron tüntetjük fel.
Vásárlás a Robotix Marketen keresztül
A terméket újonnan, bevett forgalmazási csatornákon keresztül szerezzük be, és világszerte a gyártói garanciával szállítjuk. A műszaki támogatást a gyártó saját szervizhálózatával egyeztetve biztosítjuk. A bevezetés terjedelmét, a konfigurációt és az üzembe helyezési felelősségeket az árajánlat részeként rögzítjük — a termék ára nem tartalmazza a helyszíni telepítést.
Jellemzők
Műszaki adatok
| Márka | PaXini |
|---|---|
| Modell | DexH5 |
| Ujjak száma | 4 |
| Szabadságfokok | 9 (5 aktív) |
| Hajtás | Vasmag nélküli (coreless) motorok |
| Tapintásérzékelés | 528 ITPU többdimenziós tapintási egység |
| Ujjhegyerő-szabályozás | 0,1 N pontosság |
| Teherbírás | 4 kg |
| Maximális fogási átmérő | 10 cm |
| Minimális nyitási/zárási idő | 1 s |
| Szerkezet | Könnyű, nagy szilárdságú kompozit, bionikus többízületes kialakítás |
| Mozdulatok | Megfogás, csippentés, nyomás és forgatás |
| Kommunikáció | EtherCAT, Modbus |
| Tömeg | Az árajánlatban erősítjük meg |
| Tápfeszültség | Az árajánlatban erősítjük meg |
| Kéz oldala | Az árajánlatban erősítjük meg |
Iparágak
Gyakran ismételt kérdések
Árajánlat alapján kínáljuk: a konfigurációt, a mennyiséget és a szállítást projektenként erősítjük meg.
Kilenc, ebből öt aktív, négy ujjon elosztva, amelyeket vasmag nélküli (coreless) motorok hajtanak.
Egy kézen 528 ITPU többdimenziós tapintási egységgel, az ujjhegyerőt pedig 0,1 N pontossággal szabályozza a kényes anyagmozgatáshoz.
Legfeljebb 4 kg-ot, legfeljebb 10 cm átmérőjű tárgyakkal, egy teljes nyitás-zárás pedig 1 s alatt megy végbe. A tömegét az árajánlatban erősítjük meg.
EtherCAT-en vagy Modbuson. A tápfeszültséget, a kéz oldalát és az Ön karjára való rögzítést az árajánlatban erősítjük meg.
A DexH13 16 szabadságfokkal (13 aktív), 1140 tapintási egységgel, 8 MP-es kéz-szem kamerával, 5 kg-os teherbírással és 15 cm-es fogási átmérővel rendelkezik. A DexH5 az egyszerűbb négyujjas kéz: 5 aktív ízület, 528 tapintási egység, nincs kamera, a nyitás-zárás pedig gyorsabb, 1 s alatt megy végbe.
Legutóbb megtekintett
Még nem tekintett meg egyetlen terméket sem.