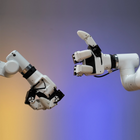
- Bal és jobb kéz együtt Összeillő pár kétkarú összeállításokhoz, egyetlen kéz helyett.
- Három ujj, hat ízület Kezenként egy hüvelykujj és két vele szemben álló ujj, hat digitális szervomotor hajtásával.
- Nyomaték-, sebesség- és pozíciószabályozás Minden szervo támogatja az áram-, pozíció- és sebességszabályozást, tíz nyomatékfokozattal az 500 g-os névleges terhelésig.
- 100 Hz-es állapot-visszajelzés A fogási állapot valós időben olvasható ki RS-485-ön keresztül, kézmozgás-adatok gyűjtéséhez.
- Python, ROS1 és ROS2 PyPI-illesztőprogram-könyvtár RViz-szimulációs támogatással, valamint nyitott soros és motorvezérlési protokollok.
- Négy fogási mód Egyujjas nyomás, kétujjas csípőfogás, kétujjas szorítófogás és háromujjas markolás.


Leírás
Ez egy összeillő pár — egy bal és egy jobb kéz — a myGripper H100-ból, az Elephant Robotics háromujjas ügyes kezéből, amelyet a gyártó saját myCobot Pro 630 és Mercury sorozatú robotjaihoz készít. Kétkarú összeállításhoz éppen egy pár kell, például kétkarú Mercury-konfigurációhoz vagy két egymás mellett dolgozó Pro 630 karhoz.
Mindegyik kéznek három ujja van — egy hüvelykujj és két vele szemben álló ujj — hat mozgó ízülettel, amelyeket hat digitális szervomotor hajt. Minden szervo támogatja az áram-, pozíció- és sebességszabályozást, így a fogás a kimenő nyomaték, a mozgási sebesség és az abszolút pozíció alapján állítható be, nem csupán nyitással és zárással. Tíz nyomatékfokozat állítja a szorítóerőt az 500 g-os névleges terhelésig, és mindegyik kéz 0–130 mm-es löketen nyit.
Kutatási és oktatási célra készült. A kéz valós időben jelenti fogási állapotát RS-485-ön keresztül 100 Hz-en, így alkalmas kézmozgás-adatok — ízületi pozíciók, pályák és fogási állapotok — gyűjtésére utánzásos és megerősítéses tanuláshoz. Az Elephant Robotics Python-illesztőprogram-könyvtárat biztosít a PyPI-n ROS1-, ROS2- és RViz-támogatással, a soros és a motorvezérlési protokollok pedig nyitottak az Ön saját fejlesztéseihez.
Mindegyik kéz tömege 780 g, 24 V-ról, 2 A-rel működik egy 8 pólusú M8 körcsatlakozón keresztül, és csavarokkal rögzíthető a karra. A myCobot 320 és az Elephant többi karja nem szerepel a kompatibilitási listán, ezért rendelés előtt ellenőrizze karját.
Fő képességek
- Bal és jobb kéz együtt: Összeillő pár kétkarú összeállításokhoz, egyetlen kéz helyett.
- Három ujj, hat ízület: Kezenként egy hüvelykujj és két vele szemben álló ujj, hat digitális szervomotor hajtásával.
- Nyomaték-, sebesség- és pozíciószabályozás: Minden szervo támogatja az áram-, pozíció- és sebességszabályozást, tíz nyomatékfokozattal az 500 g-os névleges terhelésig.
- 100 Hz-es állapot-visszajelzés: A fogási állapot valós időben olvasható ki RS-485-ön keresztül, kézmozgás-adatok gyűjtéséhez.
- Python, ROS1 és ROS2: PyPI-illesztőprogram-könyvtár RViz-szimulációs támogatással, valamint nyitott soros és motorvezérlési protokollok.
- Négy fogási mód: Egyujjas nyomás, kétujjas csípőfogás, kétujjas szorítófogás és háromujjas markolás.
Vásárlás a Robotix Marketen keresztül
Az egységet újonnan, bevett forgalmazási csatornákon keresztül szerezzük be, és világszerte a gyártó teljes garanciájával szállítjuk. A műszaki támogatást a gyártó saját szervizhálózatával egyeztetve biztosítjuk. A bevezetés terjedelmét, a konfigurációt és az üzembe helyezési felelősségeket az árajánlat részeként rögzítjük — a termék ára nem tartalmazza a helyszíni telepítést.
Jellemzők
Műszaki adatok
| Márka | Elephant Robotics |
|---|---|
| Modell | myGripper H100, bal + jobb kéz pár |
| Cikkszám | 4010700098 |
| Terméktípus | Háromujjas ügyes kéz |
| Csomag | Egy bal és egy jobb kéz |
| Ujjak (kezenként) | 3 |
| Mozgó ízületek (kezenként) | 6 |
| Motorok (kezenként) | 6 digitális szervomotor áram-, pozíció- és sebességszabályozással |
| Névleges teherbírás (kezenként) | 500 g |
| Nyomatékállítás | 10 fokozat |
| Löket (átmérő) | 0–130 mm |
| Mozgási sebesség | 60° másodpercenként, ízületenként |
| Súly (kezenként) | 780 g |
| Névleges élettartam (ciklus) | Árajánlatkor egyeztetendő |
| Elektromos interfész | 8 pólusú M8 körcsatlakozó |
| Tápellátás | 24 V, 2 A |
| Kommunikációs interfész | RS-485 |
| Kommunikációs frekvencia | 100 Hz-es nagyfrekvenciás kommunikáció (névlegesen 50 Hz felett) |
| Protokoll | MODBUS, hexadecimális adatformátum, 8N1 |
| Alapértelmezett adatátviteli sebesség (baud) | 115200 |
| Fő vezérlőchip | ESP32, 240 MHz-es kétmagos, 600 DMIPS, 520 KB SRAM, Wi-Fi, kétmódú Bluetooth |
| Programozás | Python-illesztőprogram-könyvtár (PyPI), ROS1, ROS2, RViz-szimuláció |
| Rögzítés | Csavaros rögzítés |
| Üzemi környezet | Normál hőmérséklet és nyomás |
| Kompatibilis modellek | myCobot Pro 630, Mercury sorozat |
| A doboz tartalma | Bal és jobb háromujjas ügyes kéz; kábel mindkét végén 8 pólusú körcsatlakozóval; hosszabbítókábel; USB–485 átalakító modul; 8 pólusú körcsatlakozó 2 m-es hosszabbítókábellel; USB-adatkábel |
| Kábelkészletek száma a párhoz | Árajánlatkor egyeztetendő |
Iparágak
Gyakran ismételt kérdések
Kettőről: egy bal és egy jobb myGripper H100 kézről, amelyeket párban szállítunk az Elephant Robotics 4010700098 cikkszámán.
A myCobot Pro 630-hoz és a Mercury sorozathoz. Az Elephant többi karja, köztük a myCobot 320, nem szerepel a kompatibilitási listán.
500 g névleges terhelést, tíz nyomatékfokozattal a szorítóerő beállításához, 0–130 mm-es nyitási löketen.
Az Elephant Robotics PyPI-n közzétett Python-illesztőprogram-könyvtárával, amely kiolvassa az ízületi szögeket, az enkóderpozíciókat és a sebességadatokat. A ROS1, a ROS2 és az RViz-szimuláció támogatott, az RS-485 MODBUS-protokoll pedig nyitott az Ön saját kódja számára.
Az Elephant Robotics myGripper H100 bal + jobb kéz ára az Ön piacán £1,205.
Egyujjas nyomásra, kétujjas csípőfogásra, kétujjas szorítófogásra és háromujjas markolásra, valamint olyan gesztusokra, mint a feltartott hüvelykujj vagy az integetés, a robottal együttműködve.
Legutóbb megtekintett
Még nem tekintett meg egyetlen terméket sem.