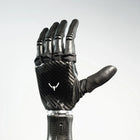
- Six degrés de liberté Quatre doigts actionnés indépendamment et un pouce à deux axes offrent six degrés de liberté sur cinq doigts.
- Le toucher sur chaque doigt Six canaux tactiles par doigt, soit 30 canaux à résistances sensibles à la force au total, signalent le contact en plus de six canaux d'encodeur.
- Forces de préhension mesurées PSYONIC annonce une préhension palmaire d'environ 78 N, une pince d'environ 8 N et une prise latérale d'environ 17 N.
- Légère pour une main de taille humaine La main pèse environ 440 à 470 g selon la taille et supporte une charge axiale de 100 lb.
- Quatre interfaces, quatre modes de commande BLE, I2C, UART et RS-485 5 V la connectent, et les commandes en position, vitesse, couple/courant et tension fonctionnent jusqu'à environ 1 kHz.
- Python, C++ et ROS 2 PSYONIC fournit une API et des ressources logicielles pour les trois, avec des ressources CAO, URDF et de simulation.
- Doigts remplaçables sur place Les modules de l'index, du majeur, de l'annulaire et de l'auriculaire se remplacent sur place.


Description
La PSYONIC Ability Hand est une main robotisée dextre de taille humaine dotée de six degrés de liberté répartis sur cinq doigts : l'index, le majeur, l'annulaire et l'auriculaire bougent chacun indépendamment, et le pouce dispose de deux degrés de liberté. Elle pèse environ 440 à 470 g selon la taille et est conçue pour la recherche en manipulation, la recherche en prothétique, l'interaction humain-robot et l'utilisation comme effecteur sur un bras robotisé.
PSYONIC lui attribue une force de préhension palmaire d'environ 78 N, une force de pince d'environ 8 N et une prise latérale d'environ 17 N, avec une capacité de charge axiale de 100 lb. Chaque doigt porte six canaux de détection tactile, soit 30 canaux à résistances sensibles à la force au total, auxquels s'ajoutent six canaux d'encodeur, si bien que les expériences de préhension peuvent lire le toucher en plus de la position.
La main se connecte en BLE, I2C, UART ou RS-485 5 V et s'alimente en 6 à 12 V. Les commandes en position, vitesse, couple/courant et tension fonctionnent jusqu'à environ 1 kHz, et PSYONIC fournit des ressources Python, C++ et ROS 2, une API pour ses six moteurs à courant continu sans balais et ses flux de capteurs, des modèles CAO aux formats .STEP et .STL, des fichiers URDF et des ressources de simulation pour les flux de travail avec bras robotisé.
Elle est proposée en main gauche ou droite, en grande taille (environ 186 × 85 mm) ou petite taille (environ 180 × 85 mm), avec un diamètre de poignet de 34,9 mm, et la version qu'il vous faut est confirmée avec votre commande. PSYONIC accorde une garantie limitée de deux ans ; les modules de l'index, du majeur, de l'annulaire et de l'auriculaire se remplacent sur place, tandis que les réparations du pouce et des éléments internes sont effectuées par PSYONIC. PSYONIC classe la main EAR99 à l'exportation et la vend dans le monde entier comme dispositif de recherche, avec une utilisation commerciale et industrielle aux États-Unis.
Principales capacités
- Six degrés de liberté : Quatre doigts actionnés indépendamment et un pouce à deux axes offrent six degrés de liberté sur cinq doigts.
- Le toucher sur chaque doigt : Six canaux tactiles par doigt, soit 30 canaux à résistances sensibles à la force au total, signalent le contact en plus de six canaux d'encodeur.
- Forces de préhension mesurées : PSYONIC annonce une préhension palmaire d'environ 78 N, une pince d'environ 8 N et une prise latérale d'environ 17 N.
- Légère pour une main de taille humaine : La main pèse environ 440 à 470 g selon la taille et supporte une charge axiale de 100 lb.
- Quatre interfaces, quatre modes de commande : BLE, I2C, UART et RS-485 5 V la connectent, et les commandes en position, vitesse, couple/courant et tension fonctionnent jusqu'à environ 1 kHz.
- Python, C++ et ROS 2 : PSYONIC fournit une API et des ressources logicielles pour les trois, avec des ressources CAO, URDF et de simulation.
- Doigts remplaçables sur place : Les modules de l'index, du majeur, de l'annulaire et de l'auriculaire se remplacent sur place.
Acheter via Robotix Market
Cet appareil est acheté neuf via des circuits de distribution établis et expédié dans le monde entier avec la garantie du fabricant. Le support technique est coordonné avec le réseau de service du fabricant. Le périmètre de déploiement, la configuration et les responsabilités de mise en service sont convenus dans le cadre du devis. Le prix du produit ne comprend pas l'installation sur votre site.
Fonctionnalités
Spécifications
| Marque | PSYONIC |
|---|---|
| Modèle | Ability Hand |
| Type de produit | Main robotisée dextre |
| Degrés de liberté | 6 : index, majeur, annulaire et auriculaire actionnés indépendamment, 2 dans le pouce |
| Moteurs | 6 moteurs à courant continu sans balais |
| Versions | Main gauche ou droite, grande ou petite taille |
| Dimensions, grande taille | Environ 186 × 85 mm |
| Dimensions, petite taille | Environ 180 × 85 mm |
| Poids | Environ 440 à 470 g selon la taille |
| Interface de poignet | Diamètre de poignet de 34,9 mm, dimensions de poignet d'environ 54 × 47 mm |
| Préhension palmaire | Environ 78 N |
| Force de pince | Environ 8 N |
| Prise latérale | Environ 17 N |
| Capacité de charge axiale | 100 lb |
| Tension d'alimentation | 6 à 12 V |
| Communication | BLE, I2C, UART, RS-485 5 V |
| Modes de commande | Position, vitesse, couple/courant, tension |
| Fréquence de commande | Jusqu'à environ 1 kHz |
| Retour d'information | 6 canaux d'encodeur, 30 canaux à résistances sensibles à la force (6 canaux tactiles par doigt) |
| Logiciel | API ; ressources Python, C++ et ROS 2 |
| Fichiers d'intégration | Modèles CAO (.STEP, .STL), fichiers URDF, ressources de simulation |
| Maintenabilité | Modules de l'index, du majeur, de l'annulaire et de l'auriculaire remplaçables sur place ; réparations du pouce et des éléments internes par PSYONIC |
| Garantie | Garantie limitée de deux ans (PSYONIC) |
| Classification à l'exportation | EAR99 |
| Utilisation | Dispositif de recherche dans le monde entier ; utilisation commerciale et industrielle aux États-Unis |
| Déclarations CE, FCC et UKCA | À confirmer dans le devis |
Secteurs
Questions fréquentes
Six. L'index, le majeur, l'annulaire et l'auriculaire bougent chacun indépendamment, et le pouce dispose de deux degrés de liberté.
BLE, I2C, UART et RS-485 5 V, avec commande en position, vitesse, couple/courant et tension jusqu'à environ 1 kHz.
Six canaux de détection tactile par doigt, soit 30 canaux à résistances sensibles à la force au total, plus six canaux d'encodeur.
Main gauche ou droite, en grande ou petite taille. Indiquez-nous le côté et la taille avec votre commande et nous confirmons la version avant l'expédition.
Oui. PSYONIC fournit des fichiers URDF, des modèles CAO et des ressources de simulation via les ressources API de l'Ability Hand.
La main robotisée dextre PSYONIC Ability Hand est proposée à £11,750 sur votre marché. Pour une commande en volume ou un projet, contactez-nous afin d'obtenir un devis professionnel.
Consultés récemment
Vous n'avez encore consulté aucun produit.