- Seis grados de libertad Cuatro dedos accionados de forma independiente y un pulgar de dos ejes suman seis grados de libertad en cinco dedos.
- Tacto en cada dedo Seis canales táctiles por dedo, 30 canales de resistencias sensibles a la fuerza en total, informan del contacto junto con seis canales de encóder.
- Fuerzas de agarre medidas PSYONIC indica un agarre de potencia de unos 78 N, una pinza de unos 8 N y un agarre lateral de unos 17 N.
- Ligera para una mano a escala humana La mano pesa unos 440 a 470 g según la talla y soporta una carga axial de 100 lb.
- Cuatro interfaces, cuatro modos de control BLE, I2C, UART y RS-485 de 5 V la conectan, y el control de posición, velocidad, par/corriente y tensión funciona a hasta unos 1 kHz.
- Python, C++ y ROS 2 PSYONIC ofrece una API y recursos de software para los tres, con recursos CAD, URDF y de simulación.
- Dedos sustituibles in situ Los módulos del índice, el corazón, el anular y el meñique se pueden sustituir in situ.


Descripción
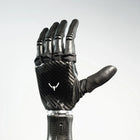
La PSYONIC Ability Hand es una mano robótica hábil a escala humana con seis grados de libertad repartidos en cinco dedos: el índice, el corazón, el anular y el meñique se mueven cada uno de forma independiente, y el pulgar tiene dos grados de libertad. Pesa unos 440 a 470 g según la talla y está pensada para la investigación en manipulación, la investigación en prótesis, la interacción entre personas y robots y el uso como efector final en un brazo robótico.
PSYONIC le atribuye una fuerza de agarre de potencia de unos 78 N, una fuerza de pinza de unos 8 N y un agarre lateral de unos 17 N, con una capacidad de carga axial de 100 lb. Cada dedo lleva seis canales de detección táctil, 30 canales de resistencias sensibles a la fuerza en total, junto con seis canales de encóder, de modo que los experimentos de agarre pueden leer el tacto además de la posición.
La mano se conecta por BLE, I2C, UART o RS-485 de 5 V y se alimenta con 6 a 12 V. El control de posición, velocidad, par/corriente y tensión funciona a hasta unos 1 kHz, y PSYONIC ofrece recursos para Python, C++ y ROS 2, una API para sus seis motores de corriente continua sin escobillas y los flujos de sensores, modelos CAD en .STEP y .STL, archivos URDF y recursos de simulación para flujos de trabajo con brazos robóticos.
Se ofrece como mano izquierda o derecha en talla grande (unos 186 × 85 mm) o pequeña (unos 180 × 85 mm), con un diámetro de muñeca de 34,9 mm, y la versión que necesite se confirma con su pedido. PSYONIC ofrece una garantía limitada de dos años; los módulos del índice, el corazón, el anular y el meñique se pueden sustituir in situ, y las reparaciones del pulgar e internas las realiza PSYONIC. PSYONIC clasifica la mano como EAR99 a efectos de exportación y la vende en todo el mundo como dispositivo de investigación, con uso comercial e industrial en Estados Unidos.
Capacidades principales
- Seis grados de libertad: Cuatro dedos accionados de forma independiente y un pulgar de dos ejes suman seis grados de libertad en cinco dedos.
- Tacto en cada dedo: Seis canales táctiles por dedo, 30 canales de resistencias sensibles a la fuerza en total, informan del contacto junto con seis canales de encóder.
- Fuerzas de agarre medidas: PSYONIC indica un agarre de potencia de unos 78 N, una pinza de unos 8 N y un agarre lateral de unos 17 N.
- Ligera para una mano a escala humana: La mano pesa unos 440 a 470 g según la talla y soporta una carga axial de 100 lb.
- Cuatro interfaces, cuatro modos de control: BLE, I2C, UART y RS-485 de 5 V la conectan, y el control de posición, velocidad, par/corriente y tensión funciona a hasta unos 1 kHz.
- Python, C++ y ROS 2: PSYONIC ofrece una API y recursos de software para los tres, con recursos CAD, URDF y de simulación.
- Dedos sustituibles in situ: Los módulos del índice, el corazón, el anular y el meñique se pueden sustituir in situ.
Comprar a través de Robotix Market
Esta unidad se adquiere nueva a través de canales de distribución establecidos y se envía a todo el mundo con la garantía del fabricante. El soporte técnico se coordina con la propia red de servicio del fabricante. El alcance del despliegue, la configuración y las responsabilidades de puesta en marcha se acuerdan como parte del presupuesto. El precio del producto no incluye la instalación en su emplazamiento.
Características
Especificaciones
| Marca | PSYONIC |
|---|---|
| Modelo | Ability Hand |
| Tipo de producto | Mano robótica hábil |
| Grados de libertad | 6: índice, corazón, anular y meñique accionados de forma independiente, 2 en el pulgar |
| Motores | 6 motores de corriente continua sin escobillas |
| Versiones | Mano izquierda o derecha, talla grande o pequeña |
| Dimensiones, talla grande | Unos 186 × 85 mm |
| Dimensiones, talla pequeña | Unos 180 × 85 mm |
| Peso | Unos 440 a 470 g, según la talla |
| Interfaz de muñeca | Diámetro de muñeca de 34,9 mm, dimensiones de muñeca de unos 54 × 47 mm |
| Agarre de potencia | Unos 78 N |
| Fuerza de pinza | Unos 8 N |
| Agarre lateral | Unos 17 N |
| Capacidad de carga axial | 100 lb |
| Tensión de alimentación | De 6 a 12 V |
| Comunicación | BLE, I2C, UART, RS-485 de 5 V |
| Modos de control | Posición, velocidad, par/corriente, tensión |
| Frecuencia de control | Hasta unos 1 kHz |
| Retroalimentación | 6 canales de encóder, 30 canales de resistencias sensibles a la fuerza (6 canales táctiles por dedo) |
| Software | API; recursos para Python, C++ y ROS 2 |
| Archivos de integración | Modelos CAD (.STEP, .STL), archivos URDF, recursos de simulación |
| Mantenimiento | Módulos del índice, el corazón, el anular y el meñique sustituibles in situ; reparaciones del pulgar e internas por PSYONIC |
| Garantía | Garantía limitada de dos años (PSYONIC) |
| Clasificación de exportación | EAR99 |
| Uso | Dispositivo de investigación en todo el mundo; uso comercial e industrial en Estados Unidos |
| Declaraciones CE, FCC y UKCA | Se confirma en el presupuesto |
Sectores
Preguntas frecuentes
Seis. El índice, el corazón, el anular y el meñique se mueven cada uno de forma independiente, y el pulgar tiene dos grados de libertad.
BLE, I2C, UART y RS-485 de 5 V, con control de posición, velocidad, par/corriente y tensión a hasta unos 1 kHz.
Seis canales de detección táctil por dedo, 30 canales de resistencias sensibles a la fuerza en total, más seis canales de encóder.
Mano izquierda o derecha, en talla grande o pequeña. Indíquenos el lado y la talla con su pedido y confirmaremos la versión antes del envío.
Sí. PSYONIC ofrece archivos URDF, modelos CAD y recursos de simulación a través de los recursos de la API de la Ability Hand.
La mano robótica hábil PSYONIC Ability Hand tiene un precio de £11,750 en su mercado. Para pedidos por volumen o de proyecto, póngase en contacto con nosotros y le prepararemos un presupuesto para empresas.
Vistos recientemente
Aún no has visto ningún producto.