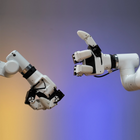
- Manos izquierda y derecha juntas Un par a juego para instalaciones de dos brazos, en lugar de una sola mano.
- Tres dedos, seis articulaciones Un pulgar y dos dedos opuestos en cada mano, accionados por seis servomotores digitales.
- Control de par, velocidad y posición Cada servo admite control de corriente, posición y velocidad, con diez niveles de par hasta la carga nominal de 500 g.
- Información de estado a 100 Hz El estado de agarre se lee en tiempo real por RS-485, para la recopilación de datos de movimiento de la mano.
- Python, ROS1 y ROS2 Una biblioteca de controladores en PyPI compatible con la simulación en RViz, además de protocolos serie y de control de motores abiertos.
- Cuatro modos de agarre Presión con un dedo, pinza con dos dedos, sujeción con dos dedos y agarre con tres dedos.


Descripción
Se trata de un par a juego — una mano izquierda y una mano derecha — de la myGripper H100, la mano hábil de tres dedos de Elephant Robotics para sus robots myCobot Pro 630 y serie Mercury. Un par es lo que necesita una instalación de dos brazos, como una configuración Mercury de doble brazo o dos brazos Pro 630 trabajando uno junto al otro.
Cada mano tiene tres dedos — un pulgar y dos dedos opuestos — con seis articulaciones móviles accionadas por seis servomotores digitales. Cada servo admite control de corriente, posición y velocidad, de modo que un agarre puede definirse por el par de salida, la velocidad de movimiento y la posición absoluta, en lugar de limitarse a abrir y cerrar. Diez niveles de par ajustan el agarre hasta la carga nominal de 500 g, y cada mano se abre en una carrera de 0–130 mm.
Está pensada para la investigación y la docencia. La mano comunica su estado de agarre en tiempo real por RS-485 a 100 Hz, lo que permite utilizarla para recopilar datos de movimiento de la mano — posiciones articulares, trayectorias y estados de agarre — para aprendizaje por imitación y por refuerzo. Elephant Robotics proporciona una biblioteca de controladores en Python en PyPI compatible con ROS1, ROS2 y RViz, y los protocolos serie y de control de motores están abiertos para sus propios desarrollos.
Cada mano pesa 780 g, se alimenta a 24 V y 2 A mediante un conector circular M8 de 8 pines y se atornilla al brazo. El myCobot 320 y otros brazos de Elephant no figuran en la lista de compatibilidad, así que compruebe su brazo antes de hacer el pedido.
Capacidades principales
- Manos izquierda y derecha juntas: Un par a juego para instalaciones de dos brazos, en lugar de una sola mano.
- Tres dedos, seis articulaciones: Un pulgar y dos dedos opuestos en cada mano, accionados por seis servomotores digitales.
- Control de par, velocidad y posición: Cada servo admite control de corriente, posición y velocidad, con diez niveles de par hasta la carga nominal de 500 g.
- Información de estado a 100 Hz: El estado de agarre se lee en tiempo real por RS-485, para la recopilación de datos de movimiento de la mano.
- Python, ROS1 y ROS2: Una biblioteca de controladores en PyPI compatible con la simulación en RViz, además de protocolos serie y de control de motores abiertos.
- Cuatro modos de agarre: Presión con un dedo, pinza con dos dedos, sujeción con dos dedos y agarre con tres dedos.
Comprar a través de Robotix Market
Esta unidad se adquiere nueva a través de canales de distribución establecidos y se envía a todo el mundo con la garantía completa del fabricante. El soporte técnico se coordina con la propia red de servicio del fabricante. El alcance del despliegue, la configuración y las responsabilidades de puesta en marcha se acuerdan como parte del presupuesto — el precio del producto no incluye la instalación in situ.
Características
Especificaciones
| Marca | Elephant Robotics |
|---|---|
| Modelo | myGripper H100, par de mano izquierda + mano derecha |
| Número de pieza | 4010700098 |
| Tipo de producto | Mano hábil de tres dedos |
| Lote | Una mano izquierda y una mano derecha |
| Dedos (por mano) | 3 |
| Articulaciones móviles (por mano) | 6 |
| Motores (por mano) | 6 servomotores digitales con control de corriente, posición y velocidad |
| Carga nominal (por mano) | 500 g |
| Ajuste de par | 10 niveles |
| Carrera (diámetro) | 0–130 mm |
| Velocidad de movimiento | 60° por segundo por articulación |
| Peso (por mano) | 780 g |
| Vida útil nominal (ciclos) | Confirmar en el presupuesto |
| Interfaz eléctrica | Conector circular M8 de 8 pines |
| Alimentación | 24 V, 2 A |
| Interfaz de comunicación | RS-485 |
| Frecuencia de comunicación | Comunicación de alta frecuencia a 100 Hz (nominal superior a 50 Hz) |
| Protocolo | MODBUS, formato de datos hexadecimal, 8N1 |
| Velocidad en baudios por defecto | 115200 |
| Chip de control principal | ESP32, doble núcleo a 240 MHz, 600 DMIPS, 520 KB de SRAM, Wi-Fi, Bluetooth de modo dual |
| Programación | Biblioteca de controladores en Python (PyPI), ROS1, ROS2, simulación en RViz |
| Montaje | Fijación con tornillos |
| Entorno de funcionamiento | Temperatura y presión normales |
| Modelos compatibles | myCobot Pro 630, serie Mercury |
| Contenido de la caja | Manos hábiles de tres dedos izquierda y derecha; cable con conectores circulares de 8 pines en ambos extremos; cable alargador; módulo USB a 485; conector circular de 8 pines con cable alargador de 2 m; cable de datos USB |
| Cantidad de juegos de cables para el par | Confirmar en el presupuesto |
Sectores
Preguntas frecuentes
Dos: una myGripper H100 izquierda y otra derecha, suministradas juntas como par con la referencia 4010700098 de Elephant Robotics.
En el myCobot Pro 630 y la serie Mercury. Otros brazos de Elephant, incluido el myCobot 320, no figuran en la lista de compatibilidad.
Una carga nominal de 500 g, con diez niveles de par para ajustar la fuerza de agarre, en una carrera de apertura de 0–130 mm.
Con la biblioteca de controladores en Python de Elephant Robotics, publicada en PyPI, que lee ángulos articulares, posiciones de los encoders y datos de velocidad. Admite ROS1, ROS2 y simulación en RViz, y el protocolo MODBUS por RS-485 está abierto para su propio código.
El par Elephant Robotics myGripper H100 mano izquierda + mano derecha tiene un precio de £1,205 en su mercado.
Presión con un dedo, pinza con dos dedos, sujeción con dos dedos y agarre con tres dedos, además de gestos como un pulgar hacia arriba o un saludo con la mano en colaboración con el robot.
Elephant Robotics myGripper H100 mano izquierda + mano derecha
- Precio regular
- £1,205.00
- Precio de venta
Vistos recientemente
Aún no has visto ningún producto.