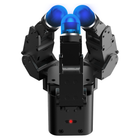
- Drei Finger, neun Gelenke Drei identische Finger mit je drei aktiven Gelenken halten die Kinematik einfach; sie ist die einzige Allegro Hand ohne Daumen.
- Stromgeregelte Gelenke Alle neun Gelenke sind unabhängig und stromgeregelt, sodass ein Regler während eines Griffs die Gelenkkraft vorgibt, nicht nur die Position.
- Druckempfindliche 360°-Fingerkuppen Jede Fingerkuppe ist ein fingerförmiger Sensor, der über ein kapazitives Element den Luftdruck in alle Richtungen misst, mit einer Steifigkeit ähnlich der eines menschlichen Fingers.
- Farbe, die dem Kontakt folgt Die Fingerkuppe ändert ihre Farbe mit der taktilen Empfindlichkeit, sodass Kontakt ohne Überwachungsbildschirm auf einen Blick zu sehen ist.
- 1,6 Nm am zweiten Gelenk Die Standardgelenke laufen mit 288,35:1 für 0,92 Nm Blockiermoment; das zweite Gelenk jedes Fingers läuft mit 159,59:1 für 1,6 Nm.
- 12 kg Traglast bei 1.050 g Die Hand wiegt 1.050 g und trägt je nach Messmethode bis zu 12 kg.
- UXD-Software, CAN mit 500 Hz Allegro Hand UXD überwacht die Hand, erstellt Posen und löst Bewegungen per Schaltfläche aus, ergänzt durch fertige Greifalgorithmen, über CAN mit 500 Hz.


Beschreibung
Die Wonik Allegro Hand V5 ist die geschickte Dreifinger-Roboterhand von Wonik Robotics: drei identische Finger mit je drei aktiven Gelenken, insgesamt 9 Freiheitsgrade, jedes Gelenk unabhängig stromgeregelt. Sie ist die einzige Allegro Hand ohne gegenüberstehenden Daumen, und Wonik positioniert sie als kostengünstige Plattform für geschickte Manipulation in Forschung und Industrie.
Jede Fingerkuppe ist ein omnidirektionaler 360°-Tastsensor in Fingerform. Ein kapazitives Element misst den Luftdruck in ihrem Inneren, die Kuppe hat eine Steifigkeit ähnlich der eines menschlichen Fingers, und ihre Farbe ändert sich mit der taktilen Empfindlichkeit, sodass Kontakt auf einen Blick sichtbar ist. Mit fertigen Greifalgorithmen für unterschiedliche Objektformen handhabt die V5 Gegenstände von starren Teilen bis zu weichen, verformbaren Materialien, was zu Greifforschung und industrieller Manipulation passt.
Die Standardgelenke laufen mit einer Untersetzung von 288,35:1 für 0,92 Nm Blockiermoment und 0,23 Nm Nennmoment, und das zweite Gelenk jedes Fingers läuft mit 159,59:1 für 1,6 Nm Blockiermoment und 0,48 Nm Nennmoment. Die Gelenkauflösung beträgt 0,088°; die Hand wiegt 1.050 g und trägt je nach Messmethode bis zu 12 kg. Die Fingerkuppentypen A bis D verändern, wie die Silikonoberfläche gestützt wird, für einen festen, behutsamen, kräftigen oder seitlichen Griff. Die Steuerung läuft über CAN mit 500 Hz an einer Versorgung mit 24,0 V und 5,0 A, mit der Anwendung Allegro Hand UXD für Überwachung, Posenerstellung und Bewegungssteuerung.
Sie brauchen einen Daumen? Die Allegro Hand V5 Plus nutzt dieselben Fingerkuppensensoren an drei Fingern und einem Daumen, mit 16 Gelenken und 15 kg Traglast, und die Allegro Hand V5 Sense ergänzt Druckerfassung an den Fingergelenken. Die Allegro Hand V4 ist die frühere drehmomentgeregelte Vierfingerhand ohne taktile Sensorik, und die Allegro Hand V6 F hat fünf Finger. Vergleichen Sie alle unsere geschickten Roboterhände.
Wichtigste Fähigkeiten
- Drei Finger, neun Gelenke: Drei identische Finger mit je drei aktiven Gelenken halten die Kinematik einfach; sie ist die einzige Allegro Hand ohne Daumen.
- Stromgeregelte Gelenke: Alle neun Gelenke sind unabhängig und stromgeregelt, sodass ein Regler während eines Griffs die Gelenkkraft vorgibt, nicht nur die Position.
- Druckempfindliche 360°-Fingerkuppen: Jede Fingerkuppe ist ein fingerförmiger Sensor, der über ein kapazitives Element den Luftdruck in alle Richtungen misst, mit einer Steifigkeit ähnlich der eines menschlichen Fingers.
- Farbe, die dem Kontakt folgt: Die Fingerkuppe ändert ihre Farbe mit der taktilen Empfindlichkeit, sodass Kontakt ohne Überwachungsbildschirm auf einen Blick zu sehen ist.
- 1,6 Nm am zweiten Gelenk: Die Standardgelenke laufen mit 288,35:1 für 0,92 Nm Blockiermoment; das zweite Gelenk jedes Fingers läuft mit 159,59:1 für 1,6 Nm.
- 12 kg Traglast bei 1.050 g: Die Hand wiegt 1.050 g und trägt je nach Messmethode bis zu 12 kg.
- UXD-Software, CAN mit 500 Hz: Allegro Hand UXD überwacht die Hand, erstellt Posen und löst Bewegungen per Schaltfläche aus, ergänzt durch fertige Greifalgorithmen, über CAN mit 500 Hz.
Dieses Modell wird auf Anfrage angeboten. Konfiguration, Zubehör, Integrationsumfang und Lieferplan bestimmen den Endbetrag mit, daher wird der Preis für jedes Projekt bestätigt statt veröffentlicht.
Kauf über Robotix Market
Dieses Gerät wird neu über etablierte Vertriebswege bezogen und weltweit mit der Herstellergarantie geliefert. Der technische Support wird mit dem Servicenetz des Herstellers abgestimmt. Einsatzumfang, Konfiguration und Verantwortlichkeiten für die Inbetriebnahme werden im Rahmen des Angebots vereinbart — der Produktpreis umfasst keine Installation vor Ort.
Funktionen
Technische Daten
| Marke | Wonik Robotics |
|---|---|
| Modell | Allegro Hand V5 |
| Finger | 3 (kein Daumen) |
| Freiheitsgrade | 9 aktiv (3 pro Finger) |
| Gelenkregelung | Unabhängige Stromregelung an jedem Gelenk |
| Antrieb | Gleichstrommotoren |
| Untersetzung | 288,35:1; 159,59:1 am zweiten Gelenk jedes Fingers |
| Blockiermoment | 0,92 Nm; 1,6 Nm am zweiten Gelenk |
| Nennmoment | 0,23 Nm; 0,48 Nm am zweiten Gelenk |
| Gelenkauflösung | 0,088° |
| Traglast | 12 kg (je nach Messmethode) |
| Gewicht | 1.050 g |
| Sensorik der Fingerkuppen | Omnidirektionaler 360°-Drucksensor in jeder Fingerkuppe; Luftdruck wird von einem kapazitiven Sensor gemessen; Steifigkeit ähnlich der eines menschlichen Fingers |
| Farbe der Fingerkuppen | Ändert sich mit der taktilen Empfindlichkeit |
| Fingerkuppentypen | A (Standard, fester Griff), B (empfindliche Gegenstände), C (kräftiger Griff), D (seitlicher Griff) |
| Kommunikation | CAN, 500 Hz |
| Stromversorgung | 24,0 V, 5,0 A, 120 W |
| Software | Allegro Hand UXD (Überwachung, Posenerstellung, Bewegungssteuerung); fertige Greifalgorithmen; Echtzeitsteuerung und Online-Simulation |
| CE-Kennzeichnung | Ja (SZUTEST-Bescheinigung SZT-25MA36171-1, 2025) |
| Montageadapter für den Arm | Wird mit dem Angebot bestätigt |
Branchen
Häufig gestellte Fragen
Sie wird auf Anfrage angeboten – Konfiguration, Stückzahl und Lieferung werden je Projekt bestätigt.
Drei Finger und keinen Daumen, mit je drei aktiven Gelenken: 9 Freiheitsgrade, alle unabhängig stromgeregelt. Für einen Daumen und 16 Gelenke wählen Sie die Allegro Hand V5 Plus.
Jede Fingerkuppe ist ein omnidirektionaler 360°-Drucksensor in Fingerform: Ein kapazitives Element misst den Luftdruck in seinem Inneren, und die Oberfläche ändert ihre Farbe mit der taktilen Empfindlichkeit.
Sie wiegt 1.050 g und trägt je nach Messmethode bis zu 12 kg.
Typ A ist der Standard, mit innerer Stütze für einen festen Griff. Typ B verlegt die Stütze nach außen für empfindliche Gegenstände, Typ C ist kürzer und erfasst nur in seinem oberen Teil für einen kräftigen Griff, und Typ D hat eine breite hintere Stütze für seitliche Griffe.
Über CAN mit 500 Hz an einer Versorgung mit 24,0 V und 5,0 A. Allegro Hand UXD bietet Echtzeitüberwachung, Posenerstellung und Bewegungssteuerung mit fertigen Greifalgorithmen; die Montage an Ihrem Arm wird mit dem Angebot bestätigt.
Wonik Allegro Hand V5 geschickte Dreifinger-Roboterhand
- Regulärer Preis
- Preis auf Anfrage
Zuletzt angesehen
Sie haben noch keine Produkte angesehen.