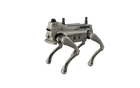
- حزمة ملاحة مثبتة مسبقًا تأتي وحدة Jetson Orin NX 16 GB ومستشعر 3D LiDAR طراز Mid-360 وكاميرا عمق RealSense ونظام GNSS مع هوائي RTK ووحدة 5G مركّبة من المصنع على منصة الروبوت L1.
- قدرة ذكاء اصطناعي 100 TOPS على متن الروبوت تدمج وحدة Orin NX بيانات الضوء المرئي والعمق وسحب النقاط الليزرية على متن الروبوت في الزمن الحقيقي.
- RoamerX Open مفتوح المصدر تمنح البرمجيات الوسيطة ROS 2 ومجموعة أدوات SLAM وNav2 مفتوحة المصدر والوظائف النموذجية لرسم الخرائط والملاحة فريقَ البحث نقطة انطلاق عملية.
- شيفرة مصدرية قابلة للتعديل الشيفرة مفتوحة، وتأتي الإصدارات الجديدة من مستودع Genisom على GitHub، ويجري العرض المرئي وتصحيح الأخطاء في RViz على حاسوب يعمل بنظام Ubuntu.
- منافذ لعتادك الخاص يستوعب منفذا Gigabit Ethernet وواجهة SBUS + RS-485 ومنفذا USB 3.0 Type-C ومخرج 24 V DC وفتحة SIM مستشعرات ووحدات إضافية.
- IP54 و3.7 m/s على أرضيات متنوعة يحمل الروبوت البالغ وزنه 17 kg حمولة 5 kg، ويصعد منحدرات بزاوية 30°، وحتى 40° في الحد الأقصى، على الطرق والأرصفة المرصوفة والعشب والحصى.

الوصف
يُعد Genisom L1 EDU إصدارًا من الروبوت رباعي الأرجل L1 تأتي فيه حزمة الملاحة من Genisom مثبتة مسبقًا مع برنامج RoamerX Open مفتوح المصدر، وهو مصمم للجامعات ومختبرات الروبوتات التي تطوّر بنفسها أنظمة الإدراك وتحديد الموقع والملاحة. وإلى جانب منصة L1 القياسية، يحمل وحدة معالجة NVIDIA Jetson Orin NX 16 GB بقدرة ذكاء اصطناعي تبلغ 100 TOPS، ومستشعر 3D LiDAR طراز Mid-360، وكاميرا عمق Intel RealSense، ووحدة تحديد موقع GNSS مع هوائي RTK، ووحدة اتصال 5G، ويدمج على متنه الإدراك بالضوء المرئي وبيانات العمق وسحب النقاط الليزرية.
إن RoamerX Open مجموعة أدوات وليس تطبيقًا جاهزًا: برمجيات وسيطة ROS 2، ومجموعة خوارزميات SLAM وNav2 مفتوحة المصدر، ووظائف نموذجية لرسم الخرائط والملاحة، مع العرض المرئي في RViz على حاسوب يعمل بنظام Ubuntu. وتصنّفه Genisom في مستوى العروض التوضيحية البحثية. يعمل الإطار من البداية إلى النهاية، أما ما تبنيه عليه فيعود إلى فريقك، ولذلك يناسب المجموعات التي تمتلك مهارات قوية في الخوارزميات وتكامل البرمجيات. الشيفرة المصدرية مفتوحة، وتُنزَّل الإصدارات الجديدة من مستودع Genisom على GitHub، وتُعالَج الأسئلة المتعلقة بالبرمجيات عبر مجتمع المصادر المفتوحة.
تضم المنصة 12 مفصلًا بعزم أقصى يبلغ 48 N·m، وتصل سرعتها إلى 3.7 m/s. وتصعد منحدرات بزاوية 30° في الظروف القياسية وحتى 40° في الحد الأقصى، وتحمل 5 kg، وتمشي على الطرق والأرصفة المرصوفة والعشب والحصى والمسارات الترابية. ويبلغ وزنها 17 kg، وأبعادها واقفةً نحو 630 × 360 × 525 mm ومستلقيةً نحو 670 × 425 × 255 mm، وهي مصنفة بدرجة الحماية IP54، وتوفر الشحنة الواحدة من 0.5 إلى 1.5 ساعة من التشغيل ومسافة تصل إلى 4.5 km. ويستوعب منفذا Gigabit Ethernet وواجهة SBUS + RS-485 ومنفذا USB 3.0 Type-C ومخرج 24 V DC وفتحة SIM المستشعرات والوحدات الخاصة بك.
ومقارنةً بطراز Genisom L1 القياسي، يضيف هذا الإصدار عتاد المعالجة وLiDAR وكاميرا العمق وGNSS/RTK و5G الذي تحتاجه أعمال الملاحة الذاتية. وإذا كنت تبحث عن روبوت يقوم بالدوريات مباشرةً دون تطوير خاص بدلًا من قاعدة بحثية، فإن L1 EDU RoamerX Pro يحمل العتاد نفسه مع حزمة البرمجيات المدفوعة من Genisom الجاهزة للنشر. وتُؤكَّد سعة البطارية ومدة الشحن في عرض السعر.
القدرات الرئيسية
- حزمة ملاحة مثبتة مسبقًا: تأتي وحدة Jetson Orin NX 16 GB ومستشعر 3D LiDAR طراز Mid-360 وكاميرا عمق RealSense ونظام GNSS مع هوائي RTK ووحدة 5G مركّبة من المصنع على منصة الروبوت L1.
- قدرة ذكاء اصطناعي 100 TOPS على متن الروبوت: تدمج وحدة Orin NX بيانات الضوء المرئي والعمق وسحب النقاط الليزرية على متن الروبوت في الزمن الحقيقي.
- RoamerX Open مفتوح المصدر: تمنح البرمجيات الوسيطة ROS 2 ومجموعة أدوات SLAM وNav2 مفتوحة المصدر والوظائف النموذجية لرسم الخرائط والملاحة فريقَ البحث نقطة انطلاق عملية.
- شيفرة مصدرية قابلة للتعديل: الشيفرة مفتوحة، وتأتي الإصدارات الجديدة من مستودع Genisom على GitHub، ويجري العرض المرئي وتصحيح الأخطاء في RViz على حاسوب يعمل بنظام Ubuntu.
- منافذ لعتادك الخاص: يستوعب منفذا Gigabit Ethernet وواجهة SBUS + RS-485 ومنفذا USB 3.0 Type-C ومخرج 24 V DC وفتحة SIM مستشعرات ووحدات إضافية.
- IP54 و3.7 m/s على أرضيات متنوعة: يحمل الروبوت البالغ وزنه 17 kg حمولة 5 kg، ويصعد منحدرات بزاوية 30°، وحتى 40° في الحد الأقصى، على الطرق والأرصفة المرصوفة والعشب والحصى.
الشراء عبر Robotix Market
يتم توريد هذه الوحدة جديدة عبر قنوات توزيع راسخة وتُشحن إلى جميع أنحاء العالم مع ضمان المصنّع. ويجري تنسيق الدعم الفني مع شبكة خدمة المصنّع نفسها. أما نطاق النشر والتهيئة ومسؤوليات التشغيل الأولي فيُتفق عليها ضمن عرض السعر — ولا يشمل سعر المنتج التركيب في الموقع.
الميزات
المواصفات
| العلامة التجارية | Genisom |
|---|---|
| الطراز | L1 EDU |
| نوع المنتج | روبوت رباعي الأرجل بـ 12 درجة حرية مع حزمة ملاحة مثبتة مسبقًا، للبحث والتعليم |
| الوزن | 17 kg |
| الأبعاد واقفًا (الطول × العرض × الارتفاع) | نحو 630 × 360 × 525 mm |
| الأبعاد مستلقيًا (الطول × العرض × الارتفاع) | نحو 670 × 425 × 255 mm |
| الحمولة | 5 kg |
| درجات الحرية | 12 |
| العزم الأقصى للمفاصل | 48 N·m |
| السرعة القصوى | 3.7 m/s |
| المنحدر | 30° في الظروف القياسية، وحتى 40° في الحد الأقصى |
| مدة التشغيل | 0.5–1.5 ساعة |
| المدى الأقصى | 4.5 km لكل شحنة |
| درجة الحماية | IP54 |
| المعالجة على متن الروبوت | NVIDIA Jetson Orin NX 16 GB, 100 TOPS |
| LiDAR | Mid-360 3D LiDAR |
| كاميرا العمق | Intel RealSense |
| تحديد الموقع | وحدة GNSS مع هوائي RTK |
| الاتصال | وحدة 5G، فتحة لبطاقة SIM |
| واجهات التوسعة | Gigabit Ethernet × 2، SBUS + RS-485، USB 3.0 Type-C × 2 (Orin NX و3588)، مخرج طاقة 24 V DC |
| التطوير الثانوي | مدعوم |
| حزمة البرمجيات | RoamerX Open (مفتوح المصدر): برمجيات وسيطة ROS 2، مجموعة أدوات SLAM/Nav2 مفتوحة المصدر، أمثلة لرسم الخرائط والملاحة |
| واجهة الاستخدام | RViz على حاسوب يعمل بنظام Ubuntu |
| تحديثات البرمجيات | تنزيل ذاتي من مستودع Genisom على GitHub |
| دعم البرمجيات | مجتمع المصادر المفتوحة |
| سعة البطارية ومدة الشحن | يُحدَّد عند إعداد عرض السعر |
الصناعات
الأسئلة الشائعة
الروبوت وعتاد الملاحة متطابقان. يأتي L1 EDU مع RoamerX Open، وهي حزمة Genisom مفتوحة المصدر التي تضم البرمجيات الوسيطة ROS 2 ومجموعة أدوات SLAM/Nav2 مفتوحة المصدر وأمثلة لرسم الخرائط والملاحة، للفرق التي تطوّر خوارزمياتها الخاصة. أما إصدار RoamerX Pro فيضيف حزمة Genisom المدفوعة مع ملاحة جاهزة للنشر وعودة تلقائية إلى الشحن وتطبيق للجهاز اللوحي ودعم مخصص لما بعد البيع.
طراز L1 القياسي هو منصة الروبوت وحدها. ويضيف L1 EDU حزمة الملاحة التي تضم وحدة معالجة Jetson Orin NX 16 GB ومستشعر LiDAR طراز Mid-360 وكاميرا عمق RealSense ونظام GNSS مع هوائي RTK ووحدة 5G، إضافةً إلى برنامج RoamerX Open لتطوير الملاحة الذاتية.
توجّهه Genisom إلى مستخدمي البحث العلمي الذين يمتلكون مهارات قوية في الخوارزميات وتكامل البرمجيات. يعمل الإطار من البداية إلى النهاية بمستوى العروض التوضيحية البحثية، أما تحويله إلى تطبيق فهو عمل فريقك، باستخدام ROS 2 وRViz على حاسوب يعمل بنظام Ubuntu.
إن RoamerX Open مفتوح المصدر: تنزّل الإصدارات الجديدة بنفسك من مستودع Genisom على GitHub، وتجري صيانة البرمجيات والإجابة عن الأسئلة عبر مجتمع المصادر المفتوحة.
من 0.5 إلى 1.5 ساعة، بمدى أقصى يبلغ 4.5 km لكل شحنة. وتُؤكَّد سعة البطارية ومدة الشحن في عرض السعر.
يبلغ سعر الروبوت رباعي الأرجل Genisom L1 EDU في سوقك £8,825.
تمت مشاهدته مؤخراً
لم تشاهد أي منتجات بعد.